Özellik etiketine sahip kayıtlar gösteriliyor. Tüm kayıtları göster

Robotik Sistemlerde Dişli Kavramı


Hiçbir iyi robot dişli kullanılmaksızın inşa edilemez. Tork ve hız gibi parametrelerin dişlilere nasıl etki yaptığını iyi anlamak çok önemlidir. İlk olarak dişlilerden temel bir giriş yapacağız ve basit denklemler ile nasıl uygun bir şekilde kullanabileceğimizi anlatacağız.

Mekanik Avantajı, Açısal Hız ve Tork

Dişliler mekanik kazanç ilkesine göre çalışır. Bunun anlamı, farklı dişli çapı oranları kullanarak, açısal (veya öteleme) hızları ve tork arasındaki değişimin yapılabileceği anlamına gelir.

Tüm motorlarda olduğu gibi motor datasheet’lerine bakarak motorun çıkış hızını ve torkunu bulabilirsiniz. Ama ne yazık ki robotlar için, piyasada mevcut motorlar genellikle tork oranı için arzu edilen hızlara sahip değil. (İstisna olarak servolar ve yüksek tork motorları dişli kutusuyla beraber yapılırlar). Örneğin, robot tekerlekleri düşük torklu 10.000 rpm’de (bir dakikadaki tur sayısı) döndürmek mi daha mantıklıdır? Yoksa yine aynı devirde ama daha torklu olarak dönmesi mi daha ideal olandır? Robotik için konuşuyorsak eğer tork kavramı, hızından daha önemlidir…

Yaptığımız olay basitçe dişliler sayesinde, yüksek hızları daha iyi bir tork ile değiştirmek olacak. Bu değişimi siz de çok basit bir denklemle hesaplayabilirsiniz:

                                     Eski Tork × Eski Hız = Yeni Tork × Yeni Hız

Eski tork ile eski hız değerlerini motorumuzun datasheet’ine bakarak kolayca bulabilirsiniz. Sonrasında yapmanız gereken denklemin sağ tarafında istenen tork veya hız değerlerini koymanız. İleriki konularımızda Statik ve Dinamik hesaplar ile robotlar için nasıl makul tork ve/veya hız değerlerine karar verilir onları inceleyeceğiz. Ancak şimdilik dişli konusunu iyi kavramaya çalışalım.

Örneğin bir katalogdan motor çıkış Torkunu 3 kg-cm ve devrini ise 2000 rpm olarak okuduğumuzu varsayalım. Sizin istediğiniz ise dakikada sadece 300 tur dönmesi olsun. Yukarıdaki denklem ile bunu kolayca çözümlersek:

3 kg/cm × 2000 devir/dakika = Yeni Torkumuz × 300 devir/dakika

=> Yeni Torkumuz = 20 kg/cm olarak karşımıza çıkmaktadır

Şimdi yine aynı motoru düşünün ancak bu sefer 5 kg/cm tork ihtiyacımız olsun. Bu defa en düşük 1500 rpm devirde çalışmamız gereken bir proje yapıyoruz.  Motorun bunu yapıp yapamayacağını nasıl mı bileceğiz? Kolay…

5 Kg/cm × 2000 rpm = 5 Kg/cm × Yeni Hızımız

Yeni Hızımız = 1200 rpm olarak karşımıza çıkmaktadır. Ancak bu istediğimiz değerin çok altında kaldığını görebiliyoruz. Basit eşitlikleri kullanarak daha projeye başlamadan motor seçiminde zamandan kazanç sağlayabilirsiniz. Robot tasarımlarında ve önceden hesapladığınız basit denklemler sayesinde paradan kaybınız da en az olacaktır.

Dişli Oranı

Denklemleri çözdük ama mekaniksel olarak tork ve hız değişiminin nasıl yapılacağı sorusunun cevabını henüz vermemiştik. Bunu belirli bir dişli oranına sahip iki dişli ile (bazen daha fazla sayıda) farklı çaplarda kullanarak yapabiliriz. Dişlilerden büyük çapa sahip olan daha yavaş hareket edecek ancak çok daha fazla tork ile bu hareketi gerçekleştirmiş olacak. Böylece, dişli oranları sayesinde hız ve tork değerlerini değiştirmemiz mümkün olmaktadır. Yine, bu konuda kullanabileceğimiz çok basit bir denklem vardır. Bunu bir örnekle açıklarsak Eski Torkumuz = 10 kg/cm, Eski Hızımız = 100 rpm olsun. Bu durumda;

Dişli Oranı

Dişli oranı = 2/3 ise,
Yeni Torkumuz = Eski Tork × 2/3 = 6.7 kg/cm
Yeni Hızımız = Eski Hızımız × 3/2 = 150 rpm olacaktır.

Belirli Dişli Oranlarının Elde Edilmesi

Basitçe 2:1 şeklinde bir dişli oranı isteseydik, iki dişli kullanarak bunu artık çok kolay hesaplayıp yapabiliriz. Kullandığınız dişli çapını ölçerek elle bu oranını anlayabileceğimizi anladık.

Bunun dışında dişli oranını çok daha doğru ve kesin bir şekilde hesaplamak istiyorsak, bu sefer dişlilerin üzerindeki diş sayılarının oranının hesaplanması gerekli olacaktır. İlk dişli için 28 adet diş sayısı ve diğeri için 13 diş sayısı olduğunu varsayalım. Bu durumda dişli oranı (28/13 = 2.15 veya 13/28 = 0.46) olacaktır. Daha sonraki yazımızda, sonsuz dişliler gibi yüksek dişli oranlarına sahip sistemler için bunlar bize gerekli olacak. Sonsuz dişlilerde daima tek bir diş diğer çoklu dişlerle temas halinde olacağından büyük dişli oranlarının olacağından emin olabilirsiniz.

Dişli Verimi

Ne yazık ki, dişlileri kullanmanız çıkış gücünde verimliliğin azalmasına neden olmaktadır. Bunlar sürtünme, yağlama, dişlilerin birbirlerine olan tepkileri ve açısal momentum vb sebeplerden dolayı olmaktadır. Farklı dişli kurulumları, dişlilerin farklı türleri, farklı dişli malzemeleri gibi birçok etkenden dolayı da dişliler arasında değişik verimlilikler olacaktır. Olası kombinasyonları listelemek çok zor, bu yüzden aşağıda bazı önemli dişli türleri için tahmini verim değerlerini vereceğim. Ayrıca kullandığınız dişlinin datasheet değerlerine bakarak çok daha kesin verimlilik değerlerini bulabileceğinizi unutmayın

Verimlilik konusu neden bizim için önemlidir ve ne işe yarar bunu bir örnek ile anlatmak istiyorum. İki düz dişli kullanacağımızı varsayalım. Düz dişlilerin verimliliği ~%90 civarındadır. Bir önceki örnekte kullandığımız değerler üzerinde gidelim tekrardan. Dişli oranını 2/3 seçmiştik ve Yeni Tork değerini 6.7 kg/cm ve Hız değerimizi ise 150 rpm olarak bulmuştuk. Ancak bu bulduklarımız teorik veya mükemmel koşullar için geçerli olacaktır. Dişlinin az önce söz ettiğimiz sürtünme ve diğer koşullardan dolayı hesapladığımız gücü belli oranda düşürerek bize çıkış verecektir. Yani bu durumda dişlilerden veya redüktörden alacağımız son tork ve hız değerleri;

Kesin Son Torkumuz = 6.7 kg/cm × 0.90 = 6 kg/cm
Kesin Son Hızımız = 150 × 0.9 = 135 rpm olacaktır.

Motor seçimi yaparken redüktör verimliliğini de dikkate almamızın neden çok önemli olduğunu bu örnekle umarım daha iyi farkını vardık. Özellikle Torkdaki bu düşüş, hesapladığımız değerin altında kalmamıza neden olabilir ve tekrardan daha güçlü motor seçimi veya redüktör oranı ayarlamamız gerekebilir. Zamandan kazanmamız için basit hesapları göz önünde bulundurmamız da her zaman fayda var!

Dişli Zincirleri (2 Dişli ve Daha Fazlası)

30 Adet dişli kullandığımızı var varsayalım, her birisi yukarıdaki gibi olsun. Bu durumda nasıl mı hesap yapacağız? Kolay… İlk ve son dişli arasındaki tüm dişlileri geçiyoruz. İlk dişli çapı 2 cm ve son dişli çapı da 1 cm ise elinizde bir 2:1 oran bulunmaktadır. Arasındaki dişlilerin bir önemi yok. Verimliliğimiz şimdi ne olacak?

            Toplam Verimlilik = Dişli Türümüzün verimlilik Değeri^(Diş Sayısı-1)

Bu formüle göre yine düz dişli kullandığımızı kabul edersek;

Toplam verimlilik = 0.9^(29) = %4.7 olacaktır.

Yine aynı şekilde 5 dişli kullanmış olaydık toplam verimlilik = 0.9^(4) = % 65.6 olacak.

Birleşik Dişliler

Aynı mil üzerine sabitlenmiş 2 dişlinin bulunduğu sisteme birleşik dişli denir.


Birleşik Dişli

   Aynı mil üzerinde olduğunuzdan hız (saniyedeki dönme) her ikisinde de aynı olacaktır. Burada moment kolumuz aslında yarıçap (radius) olmaktadır.

          İlk Dişli Yarıçapı × İlk Dişli Torku = İkinci Dişli Yarıçapı × İkinci Dişli Torku

Bu örnekte bir ağırlığın yukarı çekilebilmesi için gerekecek minimum tork ne olmalı sorusunu cevaplayacağız.

Denklemleri aşağıdaki gibi yazarsak:
Motorun Torku × 1.Dişli Yarıçapı = 2.Dişli Torku × 2.Dişli Yarıçapı
2.Dişli Torku × 2.Dişli Yarıçapı = 3.Dişli Torku × 3.Dişli Yarıçapı
3.Dişli Torku × 3.Dişli Yarıçapı = Ağırlık × 3.Dişli Yarıçapı

Bu eşitliklere göre basitçe: Motorun Torku × 1.Dişli Yarıçapı = Ağırlık × 3.Dişli Yarıçapı

Bu sebepten dolayı gerekli olacak minimum Motor Torku:

                Motorun Torku = (Ağırlık × 3.Dişli Yarıçapı)/1.Dişli Yarıçapı olur.

Şimdi ağırlığımızı 2 m/s hızla yukarı çekmek istediğimizi varsayalım. Bu durumda saniyedeki dönme miktarımız kaç olması gereklidir?

Denklemleri aşağıdaki gibi yazarsak:
Motorun rps × 1.Dişlinin Yarıçapı = 2.Motor rps × 2.Dişlinin Yarıçapı
2.Dişli rps = 3.Dişli rps (Aynı milde olduğundan devirleri eşit)
3.Dişli rps × 2 × π × 3.Dişlinin Yarıçapı = Ağırlığın Hızı

Bu eşitliklere göre basitçe:
Motor rps × 1.Dişlinin Yarıçapı = 3.Dişli rps × 2.Dişli Yarıçapı
Motor rps × 1.Dişlinin Yarıçapı = Ağırlığın Hızı / (2×Π×3.Dişlinin Yarıçapı) × 2.Dişlinin Yarıçapı

Bu sebepten dolayı gerekli Motor Devri:

Motor rps = 2 m/s × 2.Dişli Yarıçapı / (2×Π×3.Dişlinin Yarıçapı × 1.Dişlinin Yarıçapı) olur.


Dinamik Ders Notları

Dinamik Ders Notları

Hidrolik ve Pnömatik Sistemler


Akışkanlar basınç altında tutulabilir, borularla iletilebilir, basınç kullanarak eyleyicilerde (mekanik sistemlerde makinenin hareket etmesini sağlayan motor, pnömatik ve hidrolik gibi elemanların tamamı) kuvvet uygulanabilir, hareket elde edilir ve iş yapabilir. Enerjinin aktarımında ortam olarak sıvı kullanan sistemler hidrolik sistemler, gaz kullanan sistemlere de pnömatik sistemler olarak adlandırılmaktadır.

                                      Hidrolik Ve Pnömatik Sistemler Nedir

pnömatik

Bir hidrolik veya pnömatik sistemi oluşturan temel elemanlar aşağıda sıralanmıştır.
  • Yağ deposu veya hava kaynağı
  • Borulama sistemi
  • Enerji aktarma ortamı (akışkan)
  • Enerji çeviriciler (pompa veya kompresörler)
  • Denetim elemanları
  • Eyleyiciler
Tipik bir hidrolik veya pnömatik sistemin temel elemanları ve yapısı gösterilmektedir. Bu elemanların yapısı, kullanım özellikleri ve sistem bağlantıları ile ilgili bilgileri içeren çeşitli yayınlar bulunmaktadır. Mikro işlemci ve elektromanyetik denetimli valfler kullanarak hidrolik ve pnömatik teknolojide otomasyonu sağlamak hassas konumlama ve kuvvet uygulamaları ile esneklik özelliğini birleştirmek mümkündür. Elektrik sistemlerinde olduğu gibi uzman kuruluşlarca tasarlanan ve üretilen hidrolik ve pnömatik sistemin elemanları çeşitli piyasa koşullarında her zaman bulunabilmektedir. Elektrik motorları ile karşılaştırıldığında hidrolik ve pnömatik sistemler de gücün geniş bir sistem içinde dağılımı ve çok sayıda uygulamada beraberce kullanımı mümkündür. Örneğin, elektrik motorları genellikle bir uygulama ile sınırlı kalmaktadır. Ayrıca hidrolik motorlar güç/ağırlık ve güç/boyut oranları açısından elektrik motorlarından önemli ölçüde üstündür.


hidrolik


Akışkan gücü kullanan eyleyiciler genellikle tümleşik bir paket içinde akıllı denetim özellikleri, verimli güç kaynakları ve bilgisayar denetimli duyucular içerirler. uygulamaların çoğunda denetim hızı ön plana çıkmaktadır. Elektrohidrolik servovalflerde programlanabilir denetleyiciler de, arayüz elemanlarında ve donanım sistemlerinde son yıllarda yaşanan gelişmeler sonucunda denetim hızlarında önemli ilerlemeler katedilmiştir. Modern denetim sistemlerinin gelişmesi ile akışkan sistem elemanlarının daha esnek ve verimli biçimde kullanılması mümkün olmuştur.

Akışkan güç kullanan sistemler, yüksek güçlerdeki küçük boyutlar ve düşük ağırlıkları nedeni ile takım tezgahlarında, robotlarda ve uçaklarda yaygın olarak kullanılmaktadır. Hidrolik sistemlerde kullanılan sıvılar ( genellikle hidrokarbon türevi yağlardır) sıkıştırılabilir olmadığından hareketin istenmediği veya değişken yük uygulamaları altında daha uygun olmaktadır. Elektrik kıvılcımları veya arklarının tehlikeli olabileceği ortamlarda ise pnömatik sistemler kullanılmaktadır.

TERMODİNAMİĞİN SIFIRINCI YASASI


Soğuk ve sıcak kavramlarını yakından bilmemize rağmen sıcaklığın tam bir tanımını yapmak kolay  değildir. Vücut duyularımıza dayanarak sıcaklık düzeyini dondurucu soğuk, soğuk, ılık, sıcak, ateş gibi  ve benzeri sözcüklerle göreceli olarak ifade edebiliriz. Fakat duyularımıza dayanarak sıcaklıklara  sayısal değerler vermemiz olanak dışıdır. Ayrıca duyularımız bizi yanıltabilir. Örneğin aynı sıcaklıkta  olmalarına rağmen metal bir iskemleye oturduğumuzda, tahta bir iskemleye oranla daha soğuk  olduğunu hissederiz.   

Fakat maddelerin bazı özelliklerinin sıcaklıkla tekrarlanabilir ve tahmin edilebilir bir biçimde değişmesi  hassas sıcaklık ölçümleri yapabilmemize olanak sağlar. Örnek olarak halk arasında derece diye bilinen  cıvalı termometre alınırsa ölçümün civanın sıcaklıkla genişleme olgusuna dayandığı görünür. Sıcaklık,  sıcaklığa bağımlı daha başka özellikler yardımıyla da ölçülebilir.    

Masada bırakılan bir bardak çayın zamanla soğuduğu, bir şişe soğuk gazozun ise zamanla ısındığı  gözlediğimiz bir gerçektir. Başka bir deyişle bir cisim farklı sıcaklıkta bir başka cisimle bir araya  getirildiği zaman yüksek sıcaklıktaki cisimden diğerine her iki cismin sıcaklığı eşitlenene kadar ısı geçişi  olur. Bu noktada ısı geçişi son bulur ve cisimler ısıl dengede olurlar. Isıl denge için tek koşul  sıcaklıkların eşit olmasıdır.   

Termodinamiğin Sıfırıncı Yasası iki ayrı cismin bir üçüncü cisimle ısıl dengede olmaları durumunda  kendi aralarında da ısıl dengede olacaklarını belirtir. Bu basit olgunun Termodinamiğin temel  yasalarından biri sayılması garipsenebilir. Fakat Termodinamiğin diğer yasalarıyla kanıtlanması  mümkün olmadığından aynı bir yasa olarak ele alınması gerekir. Ayrıca sıcaklık ölçüm sonuçlarının  gerçekliği bu yasaya dayanır. Üçüncü cisim bir termometre olarak alınırsa sıfırncı yasa şu şekilde  yazılabilir: Sıcaklıkları aynı değer olarak ölçülen iki cisim birbirleriyle temas etmeseler de ısıl  dengededirler.    


Sıfırıncı yasa ilk olarak 1931 yılında R. H. Fowler tarafından ortaya konmuştur. Adından da görüleceği  gibi temel bir fizik ilkesi olarak değeri birinci ve ikinci yasaların ortaya konmasından yarım yüzyılı aşkın  bir süre sonra anlaşılabilmiştir. Birinci ve ikinci yasalardan önce gelmesi gerektiği için adı sıfırıncı yasa  diye konmuştur.

Kumpas Nedir


Kumpasların mühendislikte önemi çok fazladır. Mühendisler genellikle milimetrik işler yaparlar. Bunun sonucu olarak ölçü aletlerinden bir hayli fazla yararlanmak zorundadırlar.
Kumpas, uzunluk ölçmenin yanı sıra iç çap, dış çap ve derinlik ölçmede kullanılan ölçme aletidir.

Kısaca tarihine bir göz atmak gerekirse, en eski kumpas MÖ 6.yy da İtalya kıyılarına yakın Greek Giglio enkaz alanında bulunmuştur. İlk kumpas tahtadan yapılmıştır. Sabit ve hareketli çeneden oluşmaktaydı. Nadir buluntular olmasına rağmen Yunanlılar ve Romalılar tarafından kullanılmıştır.
Kumpaslar sadece uzunluk ölçmek için kullanılmamaktaydı. Bronz kumpas Çin Xin hanedanı döneminde dakikalık ölçümler için kullanıldı.
Modern sürmeli kumpas 1851 yılında Joseph R. Brown tarafından icat edilmiştir. Bu kesin ölçümler veren ilk pratik araç oldu.

Kumpas Çeşitleri

Verniyer Bölüntülü Sürmeli
Paslanmaz çelikten üretilen sürmeli kumpaslar, hareketli bir çene ile gövdeden meydana gelir. Sabit çene cetvelle, hareketli çene ise sürgü ile tek parça halinde yapılmıştır. Sürgü üzerinde verniyer bölüntüsü vardır.

Sürmeli Kumpas

Derinlik
Bu kumpaslarla kademeli kanal, delik derinlikleri ölçülür. Esas bölüntü cetveli hareketli, verniyer bölüntülü sürgü ise hareketsizdir. Bu kumpasların ölçü cetveli ile sürgü üzerindeki bölüntüleri sürmeli kumpasların birebir aynısıdır.
delikli kumpas

ModülDişli çarkların diş genişliği ve diş üstü yüksekliğinin ölçülmesinde kullanılır. Modül kumpaslarında birbirine dik iki tane dik çene vardır. Birinci cetvel üzerinde, diş üstü yüksekliğini ayarlamak için verniyer bölüntülü sürgü, ikinci cetvel üzerinde ise diş genişliğini ölçmeye yarayan verniyer bölüntülü sürgü vardır.
modül kumpas

Saatli Kumpaslar
Sürmeli kumpaslardan tek farkı, sürgü üzerindeki verniyer taksimatı yerine bir saatin
yerleştirilmiş olmasıdır.
saatli kumpas

Dijital Kumpaslar
Dijital kumpaslar da standart kumpaslarla aynı özelliklere sahip olmasına rağmen daha kolay daha hassas ölçüm yapma imkanı sağlar.
dijital kumpas

Ölçü Okuma
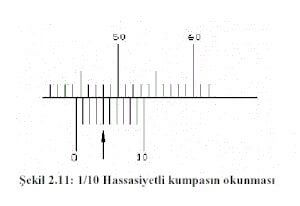
  • 1/10 mm verniyeli sürmeli kumpaslar
44,4 mm’nin 1/10’luk kumpasta gösterimi:
Verniyerin 0 (sıfır) çizgisi cetvel üzerinde 44 mm’yi geçmiştir.Verniyerin 4.çizgisi cetvel üzerindeki herhangi bir çizgi ile tam çakışmıştır (0,1×4).Buna göre ölçülen değer 44+0,4=44,4 mm’dir.
kumpasın okunması

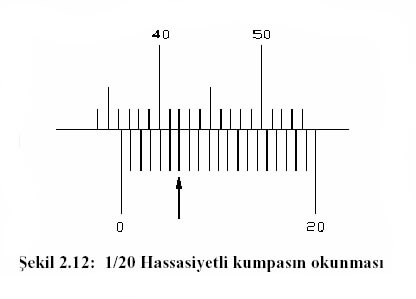
1/20 mm verniyeli sürmeli kumpaslar
           36,3 mm’nin 1/20’lik kumpasta gösterimi
36+(0,05×6)=36,3 mm
kumpas okuma 1 bölü 20

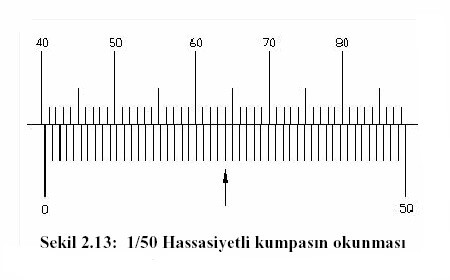
1/50 verniyeli sürmeli kumpaslar
40,5 mm’nin 1/50’lik kumpasta gösterimi
40+(0,02×25)=40,5 mm
kumpas okuma 1 bölü 50


TRACKNGO; Kar Paletine Farklı Alternatif


Kışın ağır geçtiği bölgelerimizden her akşam farklı bir karla mücadele yada yolu kapanan köye ulaşım haberleri izliyoruz. İmkân olan yerlerde bir greyder yada kar küreme aracı yolu temizliyor, peşi
nden zincirli ambulans geliyor. Saatlerce uğraş, yakıt kaybı, işçilik, makine ücreti de cabası. Sonucunda mutlu son varsa herşeye değiyor ama ya ekipler zamanında yetişemediyse yada ihbar asılsız çıktıysa işte o zaman insan çileden çıkabiliyor. Başta Sağlık Bakanlığı olmak üzere birçok kurum yada kuruluş işi biraz daha pratikleştirmek, masrafı kısmak ve en önemlisi zamanı kısaltmak için kar paletli çözüm buldu.
Türkiye’de kar yağışının etkili olduğu hemen hemen her şehirde kar paletli, dört tekerden çekişe sahip Mitsubishi Pajero yada Fiat Ducato ambulanslar bulunuyor. Basında sıkça başarılı operasyonlarla kendilerine yer buluyorlar. Bu araçların sistemi son kullanıcı için son derece basit ve pratik ancak maliyetleri biraz yüksek.
Kanadalı Ad Boivin isimli şirket bilindik kar paletlerine farklı bir alternatif olma özelliğine sahip. Paletler takılırken, aracın tekerlerini çıkarmadan, tıpkı ayakkabı gibi lastiklere giydirilmesiyle takılmış oluyor. Tabi öncesinde araç altında birkaç parça eklemesi yapmak gerekiyor. İlk montaj birkaç saat sürebilirken daha sonra paletlerin montajı yarım saate tamamlanabiliyor. Böyle bir avantaja sahip.
Trackngo’nun en önemli avantajı aracın yüksekliğini süspansiyona el sürmeden araç yüksekliğini 200 mm kadar arttırmış olması. Karlı yollarda ilerlemenin en büyük zorluğu aracın altının kara oturması nedeniyle ilerleyememe. Lastiğiniz yada zinciriniz ne kadar iyi olsa da araç kara saplandığında ilerlemek imkansız hale geliyor. Dediğim gibi Trackngo’nun araç yüksekliğini arttırması önemli bir avantaj. Bana göre sistemin bilindik kar paletlerinden başka bir avantajı yok. Dezavantajları ise şu şekilde;
– Türkiye’de bu sistemi takabileceğiniz fabrikasyon bir araç yok (özel ithal edilenler hariç),
– 680 kg ağırlığı var,

– Aracın arka süspansiyonu makaslı olmalı,
– Arka aksta otomatik diferansiyel kilidi olmalı,
– Araç üzerinde kış lastiği olmalı,
– Teker çapı 780 mm – 875 mm arasında olmalı,
– Teker genişliği 330 mm’den fazla olmalı,
– Aracın paleti yürütmeye gücü yetecek bir motoru olmalı.. (V6 yada V8)
– Daha iyi bir performans için ön diferansiyel kilidi,
– Ekstrem kullanımlarda araca ciddi zararlar verebilir.
Trackngo’nun en büyük dezavantajı ağırlığı. Her bir paletin ağırlığı 170 kg. Yani toplamda 680 kilogramlık ekstra bir ağırlıkla sürünüyorsunuz. Paletle birlikte gelen ağırlık ve yüksek sürtünme kuvveti düşünüldüğünde bu sistemin küçük araçlar için uygun olmadığını görebilirsiniz. Zaten sistem Amerikan’ların Ford F250 gibi pikap kamyonları için geliştirilmiş.
Sistemin ekstrem kullanımlar için pek uygun olmadığını düşünüyorum. Bozuk zeminli, tümsekli yada çukurlu yollarda sert kullanımlar neticesinde tekeri kucağınıza alıp evin yolunu tutabilirsiniz. Teker başına ekstra 160 kg yük hiç azımsanacak bir değer değil. Ayrıca sıkça rot kırma, şase bağlantılarında yamulma gibi riskleri de var. Yani bu sistem ile aracı pert etmişçesine yıpratabilirsiniz.. Tabi bunlar benim varsayımlarım. Yabancı forumlara önümüzdeki yıllarda kullanıcı yorumları düşecektir. Takip etmek lazım. Ad Boivin firması daha küçük araçlar için de sistem geliştiriyor. Eğer kullanıcı yorumları olumlu yöndeyse aksesuarlar için araba değeri kadar masrafların harcanabildiği ülkemizde girişimciler için kaçırılmayacak ekmek kapısı.

"Makine" mi "Makina" mı? İşte Doğru Yazımı


Mesleğimiz ile alakalı belirsizliklerin en başında ismi geliyor. "Makine Mühendisi" mi yoksa "Makina Mühendisi" mi?

Bakınız Türk Dil Kurumu resmi sitesinde bu konu ile ilgili nasıl bir düzeltme ve uyarı yer alıyor:


Makina mühendisi kimdir ? Ne iş yapar ?

TANIM
Her türlü mekanik sistemin, makinenin, makine elemanlarının belirli kriterler çerçevesinde tasarımını yapan, geliştiren, üretimini planlayan, üretim teknolojilerini geliştiren, sistemler arası ilişki ve fonksiyonları kuran, geçerli fiziksel kurallar içinde test eden kişidir.
• Makine Mühendisleri mekanik ve elektronik (ürün) araç, motor, makine ve sistemleri araştırır, geliştirir, tasarlar ve test ederler.
• Elektrik üreten jeneratörler, içten yanmalı motorlar, buhar ve gaz tirübinleri, jet ve roket motorlarının geliştirilmesi ve üretilmesi için çalışırlar.
• Gerekli tasarimi yapmak için, müşteriden gelen tasarı önerilerini, spesifikasyonlari ve daha önce üretilmiş buna benzer araçların detayli tarifnamelerini (manuel) ve verileri inceler ve gerekli araştırmaları yaparlar.
• Araç, motor, makine ve sistemlerin üretimi, isletilmesi, uygulanmasi, kurulmasi ve tamir edilmesi için gerekli koordinasyon çalışmalarını yürütürler.
• Ayrica, sogutma, iklimlendirme üretimde kullanilan robotlar ve malzeme tasima sistemleri üzerinde çalışırlar.
• Makine mühendisleri, üretimdeki ürünün test edilmesi ve kontrolü araçlari ile ilgili çalışan mühendislik personelini yönlendirirler, ürünlerin ve sistemin test edilmesi için çesitli metot ve prosedür geliştirirler (Test Mühendisi)
• Makine Mühendisleri, makine mühendisliği alanlarına giren spesifik alanlarda uzmanlaşabilirler:
Is transferi, hidrolik, elektromekanik, kontrol ve instrumentasyon, robotiks, nükleer sistemler, araçlandirma, iklimlendirme, soğutma veya ürün tipine göre, söyle ki, propulsion sistemleri makine ve mekanik araçlar, ya da is tipine göre, söyle ki, buhar veya gaz üretimi ve dağıtımı, buhar üretim fabrika mühendisliği veya sistem planlama.
• Makine Mühendisleri üretim isleri (fabrika) bakim onarım veya teknik satış alanlarında çalışabilirler.
• Ayrıca özel alana kurulması planlanan bir makine parkuru için gerekli incelemeyi yapıp, makinenin veya sistemin verimli çalışabilmesi için tasarımda bazı değişiklikler önerebilirler.

GÖREVLER
- Tasarlama,
- Üretim yöntemlerini geliştirme,
- Üretimi planlama ve uygulama.
Çalışılan yerin gelişmişlik düzeyi ve özelliklerine göre bu görevlerin ağırlıkları değişebilir. Gelişmekte olan ülkelerde bu işlev daha çok uygulama biçiminde, gelişmiş ülkelerde ise tasarlama, planlama ve üretim yöntemleri geliştirme şeklinde olmaktadır.
- Genellikle makine mühendisi çalıştığı kuruma göre, ucuz ve kullanışlı mekanik sistemlerin, gaz ve buhar türbinlerinin, pistonlu kompresörlerin, soğutma, ısıtma, havalandırma sistemlerinin,içten yanmalı motorların, nükleer reaktörlerin tasarımı, geliştirilmesi ve üretimi ile uğraşır.

KARİYER OLANAKLARI
• Makine Mühendisleri fabrikalarda bakim onarim mühendisi (yardimci isletmeler), kalite kontrol mühendisi (AR-GE bölümü), üretim mühendisi (isletmeler) ve satis mühendisi olarak çalismaktadirlar.
• Birçok Makine Mühendisi belli bir deneyimden ve aldiklari egitimlerden sonra idari konumda çalismaktadirlar.
• Gelismis makinelere araç ve gereçlere duyulan ihtiyaç arttikça makine mühendislerine de duyulan ihtiyaç artabilir. Ancak, ülkemizde, teknoloji üretimi henüz yeterli düzeyde olmadigi için Makine Mühendisleri bilgi ve becerilerini yeterince kullanamamaktadir.
KULLANILAN ALET VE MALZEMELER
- Bilgisayar,
- Hesap makinesi,
- Çizim gereçleri (T cetveli, pergel, rapido, gönye takımı, metre),
- Çeşitli tezgahlar (imalat için).

MESLEĞİN GEREKTİRDİĞİ ÖZELLİKLER

Makine mühendisi olmak isteyenlerin;
- Üst düzeyde akademik yeteneğe,
- Şekil ve uzay ilişkilerini görebilme yeteneğine sahip,
- Matematik ve fizik konularına ilgili ve bu alanlarda başarılı,
- Makineler üzerinde çalışmaktan hoşlanan,
- Tasarım gücü yüksek, yaratıcı kimseler olmaları gerekir.

ÇALIŞMA ORTAMI VE KOŞULLARI
 
Makine mühendisleri fabrikalarda, kirli, yağlı ve gürültülü ortamlarda çalışırlar. Ancak yönetici kademelerinde bulundukları zaman büro ortamında da çalışırlar. Makine mühendisi çalışırken nesnelerle ve insanlarla uğraşır.

ÇALIŞMA ALANLARI VE İŞ BULMA OLANAKLARI
 
Makine mühendisleri fabrikalarda, şantiyelerde, santrallerde, araştırma merkezlerinde çalışabilirler. Makine mühendisleri; köprü, baraj gibi büyük projelerden, en küçük bir aracın üretildiği yerlere kadar uzanan geniş bir alanda çalışma olanağına sahiptirler. Hemen her fabrika makine mühendisi çalıştırır. Makine mühendisleri, kendi adına işyeri açma olanağına sahiptirler. Özellikle mekanik tesisat sistemlerinin projelendirilmesi ve uygulanması alanlarında makine mühendislerine ihtiyaç duyulmaktadır. Makine mühendisleri kendi işlerini kurma olanağına sahiptirler.

MESLEK EĞİTİMİNİN VERİLDİĞİ YERLER
 
Mesleğin eğitimi, liseden sonra Öğrenci Seçme Sınavı (ÖSS) ile girilen üniversitelere bağlı mühendislik ve mühendislik-mimarlık fakültelerinin "Makine Mühendisliği" bölümlerinde verilmektedir.
 
MESLEK EĞİTİMİNE GİRİŞ KOŞULLARI
 
Bölüme girebilmek için Öğrenci Seçme Sınavında (ÖSS) yeterli “Sayısal (SAY)” puan almak gerekmektedir.

EĞİTİMİN SÜRESİ VE İÇERİĞİ
 
Mesleğin eğitim süresi 4 yıldır. Eğitim süresince; ilk yıllarda, Matematik, Fizik, Kimya, Geometri, Teknik Resim gibi temel dersler, sonraki yıllarda ise, Isı Transferi, Mekanik, Makine Elemanları, Makine Tasarımı, Nükleer Enerji, Mukavemet, Motorlar, İmalat Yöntemleri, Termodinamik ve Enerji Dönüştürüm Sistemleri konularında dersler okutulmaktadır. Dersler uygulamalı (pratik) ve kuramsal (teorik) olarak sürdürülür. Ayrıca, yaz aylarında staj zorunluluğu vardır.

MESLEKTE İLERLEME
 
Makine mühendisliği eğitimini tamamlayanlar alanın belli bir dalında uzmanlaşabilirler. Meslek eğitimini tamamlayanların işletme alanında yüksek lisans eğitimi yapmaları durumunda özellikle, özel sektörde yönetici olarak çalışma olanakları bulunmaktadır. İsteyenler akademik kariyer yapabilirler.

BENZER MESLEKLER: Makine teknikerliği, otomotiv mühendisliği. Bakim Onarim Mühendisi,  Uygulama Mühendisi (Makine Üretim), Arastirma – Gelistirme Mühendisi

BURS, KREDİ VE ÜCRET DURUMU
 
- Öğrenciler, eğitimleri süresince, çeşitli kurum ve kuruluşlar tarafından sağlanan kredi ve burslardan faydalanabilirler.

- Kamu kesiminde çalışanlar 657 sayılı Devlet Memurları Yasasına göre teknik eleman olarak maaş ve yan ödeme almaktadırlar. Aldıkları ücret, asgari ücretin en az 3- 4 katı kadardır. Özel kesimde çalışanlar, alanlarında çok iyi yetişmek şartıyla yüksek ücret alabilmektedirler.