Makine etiketine sahip kayıtlar gösteriliyor. Tüm kayıtları göster

İçten Yanmalı Motorlarda Aşırı Doldurma


Günümüzde araç kullanıcıları, performansa önem göstermekle birlikte yakıt ekonomisini de dikkate almaktadırlar. Kullanıcıların daha bilinçli kesimi ise bunların beraberinde, doğayı kirletmemek adına güzel ve önemli tedbirler peşindedirler. Bu hususa çözüm olarak günümüzde içten yanmalı motorlarda aşırı doldurma örneklerini görebiliriz.

İçten yanmalı motorlarda aşırı doldurma sistemleri, aracın verimini arttırmaya yönelik çalışırlar.  Bu sistemler, yakıtın, yanma odasında daha yüksek oranlarda yanmasını, böylece dışarı atılan yanmamış yakıt miktarının azalmasını sağlar. Yani 1 birim akaryakıttan alınan enerji artar ve istenen enerji için gereken birim akaryakıt miktarı azalır.

içten yanmalı motorlarda aşırı doldurma uygulamalarının en yaygın örnekleri, turbosarj ve süpersarjdır. Basit olarak, bu sistemlerin çalışma prensibi yanma odasına basınçlı(sıkıştırılmış) hava basarak yanma verimini arttırmaktır.

Turbosarj, esas olarak egzoz gazının basıncıyla tahriklenir ve aynı mil üzerine monte edilmiş iki adet türbin çarkından oluşur. Bunlardan birisi egzoz manifoltundan çıkan gazlar ile beslenerek ana mili döndürür. Milden hareket elde eden diğer çark, yanma odasına hava basarak işlemin gerçekleşmesini sağlar. Basit ve etkili bir sistemdir. Fakat bu sistem yeterli egzoz gazı basıncını elde edilemediği takdirde çalışamaz. Bu demektir ki sistemin devreye girebilmesi için belli bir motor devri gereklidir. Bu devir ortalama olarak 2500rpm dir. Sistem devreye girene kadar araç normal performans seyrinde çalışır ve sıfır rpm den set değerine kadar olan aralık  ‘turbo boşluğu’ olarak anılır. Çalışmalar, sadece turbo sistemli bir araçta bu boşluğu mümkün oldukça düşük devirlerde setlemek yönündedir. Turbosarj sistemleri yaygın olarak dizel araçlarda kullanılsa da günümüzde benzinli araçlarda da rastlanılan örnekleri mevcuttur.

Süpersarj, direk krank milinden tahrik alan bir kompresördür. Krank mili devrine başladığından itibaren süpersarj devreye girer ve yanma odasına hava basmaya başlar. Bu sistemin boşluğu yoktur ve bu büyük bir avantajdır. Kompresörün krank milinden tahrik alıyor olması motoru bir miktar zorladığından, süpersarj sisteminin başlı başına sağladı yakıt tasarrufunu bir miktar düşürür. Bu sebeple günümüzde süpersarj ve turbosarjın birlikte kullanıldığı motorlar mevcuttur. Bahsettiğimiz turbo boşluğu boyunca süpersarj devrededir ve turbo yeterli basınca ulaşınca kendisi devreye girer. Bu sistem çok kullanışlı olup, aracın sürekli yüksek performans ve düşük yakıtta kullanabilirliğini sağlar.

Bu sistemlere, yardımcı bir sistem olarak intercooler sisteminden bahsedebiliriz. Intercooler turbo ile yanma odası arasında bulunan bir ünitedir. Basıncı artmış hava intercooler’a girer ve burada bir miktar soğutularak yanma odasına gönderilir. Bunun sebebi ideal gaz denklemi ve yoğunluk eşitliği ile açıklanabilir. Basıncı artan havanın sıcaklığı da artar ve ısınan hava genleşir. Hacim artışından dolayı ise yoğunluk azalır. Böylece yanma odasında, birim hacim başına düşen hava miktarı da azalmış olur. Intercooler havayı sabit basınçta soğutarak hacmi bir bir miktar düşürmüş olur ve yoğunluğu artırır.

Intercooler havayı sabit basınçta soğutarak hacmi bir bir miktar düşürmüş olur ve yoğunluğu artırır.
Günümüzde araç alımı konusunda çok fazla çeşit ve alternatif mevcuttur. Dış görünüşten daha çok teknik detaylara önem verilmesi daha mantıklı olacaktır. Yeni bir araç alırken, aracın yakıt ekonomisi ve çevreye verdiği zararın minimum olması, atlanmaması gereken bir parametredir. Bu konuya teknolojinin getirdiği çözümler göz ardı edilmemelidir.

Robotik Sistemlerde Dişli Kavramı


Hiçbir iyi robot dişli kullanılmaksızın inşa edilemez. Tork ve hız gibi parametrelerin dişlilere nasıl etki yaptığını iyi anlamak çok önemlidir. İlk olarak dişlilerden temel bir giriş yapacağız ve basit denklemler ile nasıl uygun bir şekilde kullanabileceğimizi anlatacağız.

Mekanik Avantajı, Açısal Hız ve Tork

Dişliler mekanik kazanç ilkesine göre çalışır. Bunun anlamı, farklı dişli çapı oranları kullanarak, açısal (veya öteleme) hızları ve tork arasındaki değişimin yapılabileceği anlamına gelir.

Tüm motorlarda olduğu gibi motor datasheet’lerine bakarak motorun çıkış hızını ve torkunu bulabilirsiniz. Ama ne yazık ki robotlar için, piyasada mevcut motorlar genellikle tork oranı için arzu edilen hızlara sahip değil. (İstisna olarak servolar ve yüksek tork motorları dişli kutusuyla beraber yapılırlar). Örneğin, robot tekerlekleri düşük torklu 10.000 rpm’de (bir dakikadaki tur sayısı) döndürmek mi daha mantıklıdır? Yoksa yine aynı devirde ama daha torklu olarak dönmesi mi daha ideal olandır? Robotik için konuşuyorsak eğer tork kavramı, hızından daha önemlidir…

Yaptığımız olay basitçe dişliler sayesinde, yüksek hızları daha iyi bir tork ile değiştirmek olacak. Bu değişimi siz de çok basit bir denklemle hesaplayabilirsiniz:

                                     Eski Tork × Eski Hız = Yeni Tork × Yeni Hız

Eski tork ile eski hız değerlerini motorumuzun datasheet’ine bakarak kolayca bulabilirsiniz. Sonrasında yapmanız gereken denklemin sağ tarafında istenen tork veya hız değerlerini koymanız. İleriki konularımızda Statik ve Dinamik hesaplar ile robotlar için nasıl makul tork ve/veya hız değerlerine karar verilir onları inceleyeceğiz. Ancak şimdilik dişli konusunu iyi kavramaya çalışalım.

Örneğin bir katalogdan motor çıkış Torkunu 3 kg-cm ve devrini ise 2000 rpm olarak okuduğumuzu varsayalım. Sizin istediğiniz ise dakikada sadece 300 tur dönmesi olsun. Yukarıdaki denklem ile bunu kolayca çözümlersek:

3 kg/cm × 2000 devir/dakika = Yeni Torkumuz × 300 devir/dakika

=> Yeni Torkumuz = 20 kg/cm olarak karşımıza çıkmaktadır

Şimdi yine aynı motoru düşünün ancak bu sefer 5 kg/cm tork ihtiyacımız olsun. Bu defa en düşük 1500 rpm devirde çalışmamız gereken bir proje yapıyoruz.  Motorun bunu yapıp yapamayacağını nasıl mı bileceğiz? Kolay…

5 Kg/cm × 2000 rpm = 5 Kg/cm × Yeni Hızımız

Yeni Hızımız = 1200 rpm olarak karşımıza çıkmaktadır. Ancak bu istediğimiz değerin çok altında kaldığını görebiliyoruz. Basit eşitlikleri kullanarak daha projeye başlamadan motor seçiminde zamandan kazanç sağlayabilirsiniz. Robot tasarımlarında ve önceden hesapladığınız basit denklemler sayesinde paradan kaybınız da en az olacaktır.

Dişli Oranı

Denklemleri çözdük ama mekaniksel olarak tork ve hız değişiminin nasıl yapılacağı sorusunun cevabını henüz vermemiştik. Bunu belirli bir dişli oranına sahip iki dişli ile (bazen daha fazla sayıda) farklı çaplarda kullanarak yapabiliriz. Dişlilerden büyük çapa sahip olan daha yavaş hareket edecek ancak çok daha fazla tork ile bu hareketi gerçekleştirmiş olacak. Böylece, dişli oranları sayesinde hız ve tork değerlerini değiştirmemiz mümkün olmaktadır. Yine, bu konuda kullanabileceğimiz çok basit bir denklem vardır. Bunu bir örnekle açıklarsak Eski Torkumuz = 10 kg/cm, Eski Hızımız = 100 rpm olsun. Bu durumda;

Dişli Oranı

Dişli oranı = 2/3 ise,
Yeni Torkumuz = Eski Tork × 2/3 = 6.7 kg/cm
Yeni Hızımız = Eski Hızımız × 3/2 = 150 rpm olacaktır.

Belirli Dişli Oranlarının Elde Edilmesi

Basitçe 2:1 şeklinde bir dişli oranı isteseydik, iki dişli kullanarak bunu artık çok kolay hesaplayıp yapabiliriz. Kullandığınız dişli çapını ölçerek elle bu oranını anlayabileceğimizi anladık.

Bunun dışında dişli oranını çok daha doğru ve kesin bir şekilde hesaplamak istiyorsak, bu sefer dişlilerin üzerindeki diş sayılarının oranının hesaplanması gerekli olacaktır. İlk dişli için 28 adet diş sayısı ve diğeri için 13 diş sayısı olduğunu varsayalım. Bu durumda dişli oranı (28/13 = 2.15 veya 13/28 = 0.46) olacaktır. Daha sonraki yazımızda, sonsuz dişliler gibi yüksek dişli oranlarına sahip sistemler için bunlar bize gerekli olacak. Sonsuz dişlilerde daima tek bir diş diğer çoklu dişlerle temas halinde olacağından büyük dişli oranlarının olacağından emin olabilirsiniz.

Dişli Verimi

Ne yazık ki, dişlileri kullanmanız çıkış gücünde verimliliğin azalmasına neden olmaktadır. Bunlar sürtünme, yağlama, dişlilerin birbirlerine olan tepkileri ve açısal momentum vb sebeplerden dolayı olmaktadır. Farklı dişli kurulumları, dişlilerin farklı türleri, farklı dişli malzemeleri gibi birçok etkenden dolayı da dişliler arasında değişik verimlilikler olacaktır. Olası kombinasyonları listelemek çok zor, bu yüzden aşağıda bazı önemli dişli türleri için tahmini verim değerlerini vereceğim. Ayrıca kullandığınız dişlinin datasheet değerlerine bakarak çok daha kesin verimlilik değerlerini bulabileceğinizi unutmayın

Verimlilik konusu neden bizim için önemlidir ve ne işe yarar bunu bir örnek ile anlatmak istiyorum. İki düz dişli kullanacağımızı varsayalım. Düz dişlilerin verimliliği ~%90 civarındadır. Bir önceki örnekte kullandığımız değerler üzerinde gidelim tekrardan. Dişli oranını 2/3 seçmiştik ve Yeni Tork değerini 6.7 kg/cm ve Hız değerimizi ise 150 rpm olarak bulmuştuk. Ancak bu bulduklarımız teorik veya mükemmel koşullar için geçerli olacaktır. Dişlinin az önce söz ettiğimiz sürtünme ve diğer koşullardan dolayı hesapladığımız gücü belli oranda düşürerek bize çıkış verecektir. Yani bu durumda dişlilerden veya redüktörden alacağımız son tork ve hız değerleri;

Kesin Son Torkumuz = 6.7 kg/cm × 0.90 = 6 kg/cm
Kesin Son Hızımız = 150 × 0.9 = 135 rpm olacaktır.

Motor seçimi yaparken redüktör verimliliğini de dikkate almamızın neden çok önemli olduğunu bu örnekle umarım daha iyi farkını vardık. Özellikle Torkdaki bu düşüş, hesapladığımız değerin altında kalmamıza neden olabilir ve tekrardan daha güçlü motor seçimi veya redüktör oranı ayarlamamız gerekebilir. Zamandan kazanmamız için basit hesapları göz önünde bulundurmamız da her zaman fayda var!

Dişli Zincirleri (2 Dişli ve Daha Fazlası)

30 Adet dişli kullandığımızı var varsayalım, her birisi yukarıdaki gibi olsun. Bu durumda nasıl mı hesap yapacağız? Kolay… İlk ve son dişli arasındaki tüm dişlileri geçiyoruz. İlk dişli çapı 2 cm ve son dişli çapı da 1 cm ise elinizde bir 2:1 oran bulunmaktadır. Arasındaki dişlilerin bir önemi yok. Verimliliğimiz şimdi ne olacak?

            Toplam Verimlilik = Dişli Türümüzün verimlilik Değeri^(Diş Sayısı-1)

Bu formüle göre yine düz dişli kullandığımızı kabul edersek;

Toplam verimlilik = 0.9^(29) = %4.7 olacaktır.

Yine aynı şekilde 5 dişli kullanmış olaydık toplam verimlilik = 0.9^(4) = % 65.6 olacak.

Birleşik Dişliler

Aynı mil üzerine sabitlenmiş 2 dişlinin bulunduğu sisteme birleşik dişli denir.


Birleşik Dişli

   Aynı mil üzerinde olduğunuzdan hız (saniyedeki dönme) her ikisinde de aynı olacaktır. Burada moment kolumuz aslında yarıçap (radius) olmaktadır.

          İlk Dişli Yarıçapı × İlk Dişli Torku = İkinci Dişli Yarıçapı × İkinci Dişli Torku

Bu örnekte bir ağırlığın yukarı çekilebilmesi için gerekecek minimum tork ne olmalı sorusunu cevaplayacağız.

Denklemleri aşağıdaki gibi yazarsak:
Motorun Torku × 1.Dişli Yarıçapı = 2.Dişli Torku × 2.Dişli Yarıçapı
2.Dişli Torku × 2.Dişli Yarıçapı = 3.Dişli Torku × 3.Dişli Yarıçapı
3.Dişli Torku × 3.Dişli Yarıçapı = Ağırlık × 3.Dişli Yarıçapı

Bu eşitliklere göre basitçe: Motorun Torku × 1.Dişli Yarıçapı = Ağırlık × 3.Dişli Yarıçapı

Bu sebepten dolayı gerekli olacak minimum Motor Torku:

                Motorun Torku = (Ağırlık × 3.Dişli Yarıçapı)/1.Dişli Yarıçapı olur.

Şimdi ağırlığımızı 2 m/s hızla yukarı çekmek istediğimizi varsayalım. Bu durumda saniyedeki dönme miktarımız kaç olması gereklidir?

Denklemleri aşağıdaki gibi yazarsak:
Motorun rps × 1.Dişlinin Yarıçapı = 2.Motor rps × 2.Dişlinin Yarıçapı
2.Dişli rps = 3.Dişli rps (Aynı milde olduğundan devirleri eşit)
3.Dişli rps × 2 × π × 3.Dişlinin Yarıçapı = Ağırlığın Hızı

Bu eşitliklere göre basitçe:
Motor rps × 1.Dişlinin Yarıçapı = 3.Dişli rps × 2.Dişli Yarıçapı
Motor rps × 1.Dişlinin Yarıçapı = Ağırlığın Hızı / (2×Π×3.Dişlinin Yarıçapı) × 2.Dişlinin Yarıçapı

Bu sebepten dolayı gerekli Motor Devri:

Motor rps = 2 m/s × 2.Dişli Yarıçapı / (2×Π×3.Dişlinin Yarıçapı × 1.Dişlinin Yarıçapı) olur.


Mühendislik Yönetimi Nedir

AR-GE yönetimi gelişmiş ve gelişmekte olan ülkelerde sanayinin en önemli parçasıdır. Şirketlerin Dünya üzerinde etkin role sahip olması, temsil edilen ülkenin teknoloji ve inovasyon da üstün kılması için AR-GE çalışmalarının olması gerekir. Ülkemizde verilen önem her geçen yıl artmakta olup, disiplin ve özveriyle şirketlerin başarıları artmaktadır.

Yıllardır bu çalışmaların yavaş ilerlemesinin en büyük nedenlerinden biri AR-GE sürecinin zor ve pahalı bir süreç olmasıydı. Bunun yanı sıra üstün düzeyde bu iş için eğitimli mühendislerin ve teknik elemanları azlığı da yadırganamaz. Ülkemizin ihtiyaç duyduğu AR-GE yatırım ve teşvikleri devlet tarafından son zamanlarda ciddi şekilde desteklenmektedir. Önde gelen yatırımcılarımız ve şirketlerimiz artık bu sürecin zorunlu varlığını hissetmiş, çalışmalara hız vermiştir.

Eğitimli mühendisin ve teknik personelin oluşmasıyla AR-GE süreci ciddi bir çalışma alanı bulmuştur. Bu açığı kapatmak adına Mühendislik Yönetimi Lisansüstü eğitim düzeyinde eleman yetiştirmektedir.

Mühendislik Yönetimi


Mühendislik yönetimi, mühendis veya teknik personelin proje ve tasarımlarını yönetmek için gerekli olan eğitim almasıdır. Proje yönetimi gibi fonksiyonel yönetimleri de tarif etmek için kullanılır. Mühendis yöneticileri, mühendis ekibini yönetmek için kullanılan hem genel yönetim hem de mühendislik disiplinlerinde eğitimli ve deneyimli olması gerekir.

Mühendislik yönetimi bölümü, 1908 yılında Stevens Teknoloji Enstitüsü İşletme Mühendisliği bölümünde kurulmuştur. İlk kez bölüm olarak 1967 yılında eski adıyla Missouri Rolla Üniversitesi yeni adıyla Missouri Bilim ve Teknoloji Üniversitesinde kurulmuştur.
Amerika dışında ilk olarak Almanya Berlin’de 1927 yılında kurulmuştur. Türkiye’de ise ilk defa 1982 yılında lisans ve lisansüstü eğitim sunan İstanbul Teknik Üniversitesinde oluşturulmuştur.
Akademik düzeyde verilen nicel ve nitel yönetim dersleri mühendis yöneticileri yetiştirmektedir. Özellikle 3 alanda çalışma alanı: inovasyon ve stratejik yönetim, ürün ve hizmet işlemleri için analiz yönetimi, ürün ve proje yönetimi vardır.

Kısaca Mühendislik Yönetimi, bilim insanı ve mühendislerin, AR-GE yönetiminin, teknoloji süreçlerini kısaca stratejik ve operasyonel kararlar ile üst düzey yönetici olmak isteyenler için
Endüstri mühendisliği ve sosyal bilimlerin disiplinlerarası iş alanıdır.

Türkiye'de Mühendislik Tarihi

Türkiyede ki ilk üniversite hangisidir? Türkiyede mühendislik nasıl gelişmiştir?

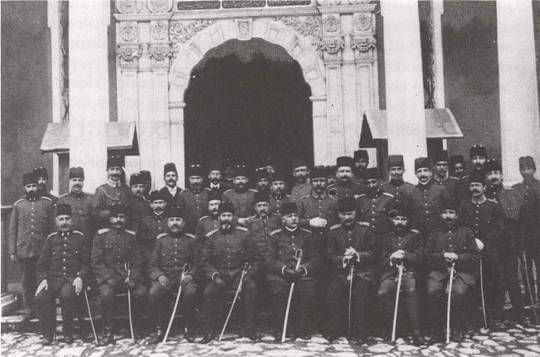
Türkiyede mühendislik tarihi 1773’te açılan Mühendishane-i Bahr-i Hümayun’un(İstanbul Teknik Üniversitesi) kuruluşu ile başladığı kabul edilir. İlk adı “Mühendishane” olan bu üniversite ,ulusal tarihimizin ilk üniversitesidir. I.Abdulhamit devrinde büyümeye devam eden bu üniversitenin III. Selim döneminde adı Mühendishane-i Berr-i Hümayın (İnşaat Mühendisliği) olarak değişmiş ve bir kanunnameye bağlanmıştır. Bu kanun ; üniversitenin kurulduğu dönem koşulları içerisinde oldukça modern ve modern olduğu kadar da detaylı bir üniversite kanunudur.


Mühendislik Tarihi

Ülkemizin mühendislik tarihi; 1845’te “Meclis’i Muvakkat” adı ile bir ulema asker ve bürokratlardan oluşan yedi kişilik geçici bir meclis kurulmuş ve bir yıl çalışmıştır. Bu meclis eğitim sisteminde yapılması düşünülen düzenlemeler için prensipler belirlemiş ve batıda olduğu gibi ilk,orta ve yükseköğretim olmak üzere üç basamaklı yapılmasını benimsemiştir. Tanzimat’ta bugün kullandığımız üniversite sözcüğüne karşılık olarak Osmanlıca Darülfünun terimi kullanılmışsa da içerik olarak batı tipi yeni modern üniversite benimsenmiştir. 1933’e gelindiğinde Darülfünun terimi yerine “üniversite” tercih edilecek en son darülfünun olan İstanbul Darülfünun’u adı İstanbul Üniversitesi’ne çevrilerek hem terim hem de anlam itibari ile üniversite batılı olacaktır. Darülfünundan askeriye ve bürokrasinin ihtiyaç duyduğu insan gücü yetiştirmesi amaçlanıyordu.

 
mühendislik tarihi3 Mart 1924 tarih ve 430 sayılı Tevhid-i Tedrisat kanunu ile bütün mektep ve medreselerle birlikte Darülfünun Maarif Vekaletine bağlandı. 21 Nisan 1924 tarih ve 493 sayılı kanun ile İstanbul Darülfünunun talimatnameleri yayımlandı ve bilimsel ve idari özerklik verildi. Bunun dışında cumhuriyet döneminde çok ciddi devrimler yapılmışsa da Darülfünun’a dokunulmamıştır. 1933 reformu ve çevresindeki olaylar cumhuriyet döneminden sonra üniversiteye bakışın anlaşılması bakımından önem taşımaktadır.
31 Temmuz 1933’te Darülfünun kapatılmış,toplam 240 olan öğretim elemanı kadrosu 53’e düşürülmüş ve Almanya’dan Hitler rejiminden kaçan öğretim üyeleri burada ders vermeye başlamıştır. Bu öğretim üyelerinin ülkemiz üniversite ve mühendislik hayatına büyük katkıları olmuştur.
1960 ve 1970’li yıllarda yeni üniversitelerin kurulması ile birlikte mühendislik fakültelerinin sayısı artmış 2010’lu yıllara gelindiğinde ise artık neredeyse her ilimizde bir mühendislik fakültesi kurulmuştur. Halen en gözde meslekler arasında mühendislik bölümleri yer alıyor.


Barajlardan Nasıl Elektrik Üretilir !


Sistem Dinamiği ve Kontrolü Ders Notları

Sistem Dinamiği ve Kontrolü Ders Notları

Dinamik Ders Notları

Dinamik Ders Notları

Sanal Gerçeklik Nedir ?

Sanal gerçeklik çeşitli simülatörler kullanarak, bilgisayar ortamındaki görüntüleri üç boyutlu olarak görebilme, hissedebilme ve duyabilme hissinin algılanmasını amaçlar. Bu amaçla yola çıkan sanal gerçekliğin temel hedefi, insan beyninin kandırılmasıdır.


Biyolojik olarak insan, beş duyularının yardımıyla ortamdan veriler alır ve bu verileri karar mekanizması olan beyine gönderir. Beyin bu verileri yorumlayıp, insanın nerede olduğunu ve neler duyup gördüğünü fark etmesini sağlar. Sanal gerçeklik de tam bu konuya odaklanıp, dijital aletler ile insan duyularına veriler gönderir ve bu verilerle beyni kandırıp, insanı gerçek sandığı sanal dünyaya uyum sağlaması için çalışır.
Sanal gerçeklik, kullanıcıya verdiği gerçeklik hissine göre üç ayrı gruba ayrılır. Birincisi, insanların kendini tamamen sanal dünyada hissetmediği ama sanal gerçekliği algılayabildiği “kısmi” katılımlı ortamlardır. Örnek vermek gerekirse basit bir araba simülasyonu içinde kullanıcının karşısındaki ekran yardımıyla sanal ortamı görmesi ama kendisini tamamen gerçek dünyadan soyutlamadığı durumdur.
İkincisi, kullanıcının tamamen başka bir dünyada olduğu hissinin verildiği sanal bir oyun içinde belirli hareketleri yapıp gerçekçi görüntü ve sesler ile gerçek dünyadan koptuğu “tam” katılımlı ortamlardır. Üçüncüsü ise simülasyon içindeki bir insanın başka insanlarla beraber iletişim halinde olması ve tüm kişilerin sanal dünyayı tamamen hissettiği “çoklu” katılımlı ortamlardır.

Günümüzde Sanal Gerçeklik


Geçmişte sanal gerçeklik için pek çok çalışma yapılsa bile bazı sebepler ve yapılan cihazların yeterli olmadığı için sanal gerçekliğin tam anlamıyla sağlanamasada yapılan çalışmalar bizi, günümüzde bu deneyimi yaşamamıza vesile olmuştur. Bu günlerde gelişmekte olan ve bir hayli gelişen sanal gerçeklik, gelecekte kendi oluşturduğu pazarda etken bir rol üstlenecektir.
Günümüzde birçok firma bu alanda teknolojinin son ürünü olan çeşitli sanal gerçeklik simülatörleri tasarlamışlardır. Üç boyutlu görüntünün sağlandığı küçük ekranları olan gözlüklerle bizi doğrudan sanal dünyanın içine itip aynı zamanda robotik eldivenle hareketlerin algılandığı ve belirli hisleri kullanıcıya vererek, bizi tamamen gerçek dünyadan soyutlamayı başarmışlardır.

Dijital Oyun ve Sinema

sanal gerçeklik nedirŞüphesiz sanal gerçekliğe en çok ilgi duyulan alan dijital oyun sektörüdür. Sanal gerçeklik, oyun sevenleri doğrudan oyunun içine yerleştirip birer oyun karakterine dönüştürmeyi başardı. Bir futbol oyununda gerçekten kendinizi sahada hissedip oradaki heyecanı gerçekmiş gibi hissedebilecek ve aynı şekilde bir sinema filmini izlerken kendinizi doğrudan filmin içinde bulup farklı bir serüvenin içerisinde bulacaksınız.

Eğitim ve Sağlık

Tarih dersini dinlerken yaşanan olayların sanki oradaymış gibi izlemeği ya da coğrafya dersinde hocanın bahsettiği ülkedeymişsiniz gibi hissetmeği kim istemez ki? Dahası sanal gerçeklik sağlık sektöründe, ameliyat simülasyonlarıyla geleceğin doktor adaylarının daha iyi yetiştirilmesini sağlayacak. Sanal gerçeklik eğitim ve sağlık alanında katacağı yenilikler bizleri bambaşka bir anlayışa sürükleyecektir.

Yaşanmamış Yeni Deneyimler

Sanal dünyada bir uçurumdan atlayabilir, okyanusun içinde boğulmadan yüzebilir ya da uzayda rahat rahat gezebiliriz çünkü orada yaptığımız her şey bir görsellikten ibarettir. Yapabileceklerimizin bir sınırı olmadığından istediğimiz her şeyi rahatlıkla yapabiliriz. Yükseklik korkusu olan birisi en yüksek yerlere çıkarak yükseklik korkusunu yenebilir, yüzme bilmeyen bir kişi simülasyon içerisinde öğrenebilir ve uzaktaki bir yakınımızla sanki karşımızdaymış gibi konuşabiliriz.

Sanal Gerçekliğin Zararları

Sanal gerçekliğin bu güzel yönlerini öğrendikten sonra hemen bu deneyimi yaşamak isteyebilirsiniz ancak her gülün bir dikeni olduğunu unutmamamız gerekir. Sanal gerçekliği kullanan biri, geçtiği yeni dünyaya tam ayak uyduramazsa beyin acil durum sinyali verir ve kişi üzerinde belirli yan etkiler –kusma, baş dönmesi ve bayılma- gösterebilir. Bunun yanında sanal gerçeklikte fazla kalmış birisi, gerçek dünyaya döndüğünde bazı algılama sorunları ya da ilerleyen dönemlerde psikolojik rahatsızlıklarda meydana gelebilir.

Sonuç olarak, teknolojideki bu hızlı gelişmeler bazen bizleri uzayda başka dünyalara götürürken bazen de bu dünyaları sanal ortamda ayağımıza getirebiliyor. Sanal dünyanın güzellikleri bizi meraklandırsa bile sanal ortamda kendimizi kaybetmeyip, gerçek ile sanal arasındaki farkı her zaman hatırda tutmalıyız.