Tanım etiketine sahip kayıtlar gösteriliyor. Tüm kayıtları göster

İçten Yanmalı Motorlarda Aşırı Doldurma


Günümüzde araç kullanıcıları, performansa önem göstermekle birlikte yakıt ekonomisini de dikkate almaktadırlar. Kullanıcıların daha bilinçli kesimi ise bunların beraberinde, doğayı kirletmemek adına güzel ve önemli tedbirler peşindedirler. Bu hususa çözüm olarak günümüzde içten yanmalı motorlarda aşırı doldurma örneklerini görebiliriz.

İçten yanmalı motorlarda aşırı doldurma sistemleri, aracın verimini arttırmaya yönelik çalışırlar.  Bu sistemler, yakıtın, yanma odasında daha yüksek oranlarda yanmasını, böylece dışarı atılan yanmamış yakıt miktarının azalmasını sağlar. Yani 1 birim akaryakıttan alınan enerji artar ve istenen enerji için gereken birim akaryakıt miktarı azalır.

içten yanmalı motorlarda aşırı doldurma uygulamalarının en yaygın örnekleri, turbosarj ve süpersarjdır. Basit olarak, bu sistemlerin çalışma prensibi yanma odasına basınçlı(sıkıştırılmış) hava basarak yanma verimini arttırmaktır.

Turbosarj, esas olarak egzoz gazının basıncıyla tahriklenir ve aynı mil üzerine monte edilmiş iki adet türbin çarkından oluşur. Bunlardan birisi egzoz manifoltundan çıkan gazlar ile beslenerek ana mili döndürür. Milden hareket elde eden diğer çark, yanma odasına hava basarak işlemin gerçekleşmesini sağlar. Basit ve etkili bir sistemdir. Fakat bu sistem yeterli egzoz gazı basıncını elde edilemediği takdirde çalışamaz. Bu demektir ki sistemin devreye girebilmesi için belli bir motor devri gereklidir. Bu devir ortalama olarak 2500rpm dir. Sistem devreye girene kadar araç normal performans seyrinde çalışır ve sıfır rpm den set değerine kadar olan aralık  ‘turbo boşluğu’ olarak anılır. Çalışmalar, sadece turbo sistemli bir araçta bu boşluğu mümkün oldukça düşük devirlerde setlemek yönündedir. Turbosarj sistemleri yaygın olarak dizel araçlarda kullanılsa da günümüzde benzinli araçlarda da rastlanılan örnekleri mevcuttur.

Süpersarj, direk krank milinden tahrik alan bir kompresördür. Krank mili devrine başladığından itibaren süpersarj devreye girer ve yanma odasına hava basmaya başlar. Bu sistemin boşluğu yoktur ve bu büyük bir avantajdır. Kompresörün krank milinden tahrik alıyor olması motoru bir miktar zorladığından, süpersarj sisteminin başlı başına sağladı yakıt tasarrufunu bir miktar düşürür. Bu sebeple günümüzde süpersarj ve turbosarjın birlikte kullanıldığı motorlar mevcuttur. Bahsettiğimiz turbo boşluğu boyunca süpersarj devrededir ve turbo yeterli basınca ulaşınca kendisi devreye girer. Bu sistem çok kullanışlı olup, aracın sürekli yüksek performans ve düşük yakıtta kullanabilirliğini sağlar.

Bu sistemlere, yardımcı bir sistem olarak intercooler sisteminden bahsedebiliriz. Intercooler turbo ile yanma odası arasında bulunan bir ünitedir. Basıncı artmış hava intercooler’a girer ve burada bir miktar soğutularak yanma odasına gönderilir. Bunun sebebi ideal gaz denklemi ve yoğunluk eşitliği ile açıklanabilir. Basıncı artan havanın sıcaklığı da artar ve ısınan hava genleşir. Hacim artışından dolayı ise yoğunluk azalır. Böylece yanma odasında, birim hacim başına düşen hava miktarı da azalmış olur. Intercooler havayı sabit basınçta soğutarak hacmi bir bir miktar düşürmüş olur ve yoğunluğu artırır.

Intercooler havayı sabit basınçta soğutarak hacmi bir bir miktar düşürmüş olur ve yoğunluğu artırır.
Günümüzde araç alımı konusunda çok fazla çeşit ve alternatif mevcuttur. Dış görünüşten daha çok teknik detaylara önem verilmesi daha mantıklı olacaktır. Yeni bir araç alırken, aracın yakıt ekonomisi ve çevreye verdiği zararın minimum olması, atlanmaması gereken bir parametredir. Bu konuya teknolojinin getirdiği çözümler göz ardı edilmemelidir.

Sanal Gerçeklik Nedir ?

Sanal gerçeklik çeşitli simülatörler kullanarak, bilgisayar ortamındaki görüntüleri üç boyutlu olarak görebilme, hissedebilme ve duyabilme hissinin algılanmasını amaçlar. Bu amaçla yola çıkan sanal gerçekliğin temel hedefi, insan beyninin kandırılmasıdır.


Biyolojik olarak insan, beş duyularının yardımıyla ortamdan veriler alır ve bu verileri karar mekanizması olan beyine gönderir. Beyin bu verileri yorumlayıp, insanın nerede olduğunu ve neler duyup gördüğünü fark etmesini sağlar. Sanal gerçeklik de tam bu konuya odaklanıp, dijital aletler ile insan duyularına veriler gönderir ve bu verilerle beyni kandırıp, insanı gerçek sandığı sanal dünyaya uyum sağlaması için çalışır.
Sanal gerçeklik, kullanıcıya verdiği gerçeklik hissine göre üç ayrı gruba ayrılır. Birincisi, insanların kendini tamamen sanal dünyada hissetmediği ama sanal gerçekliği algılayabildiği “kısmi” katılımlı ortamlardır. Örnek vermek gerekirse basit bir araba simülasyonu içinde kullanıcının karşısındaki ekran yardımıyla sanal ortamı görmesi ama kendisini tamamen gerçek dünyadan soyutlamadığı durumdur.
İkincisi, kullanıcının tamamen başka bir dünyada olduğu hissinin verildiği sanal bir oyun içinde belirli hareketleri yapıp gerçekçi görüntü ve sesler ile gerçek dünyadan koptuğu “tam” katılımlı ortamlardır. Üçüncüsü ise simülasyon içindeki bir insanın başka insanlarla beraber iletişim halinde olması ve tüm kişilerin sanal dünyayı tamamen hissettiği “çoklu” katılımlı ortamlardır.

Günümüzde Sanal Gerçeklik


Geçmişte sanal gerçeklik için pek çok çalışma yapılsa bile bazı sebepler ve yapılan cihazların yeterli olmadığı için sanal gerçekliğin tam anlamıyla sağlanamasada yapılan çalışmalar bizi, günümüzde bu deneyimi yaşamamıza vesile olmuştur. Bu günlerde gelişmekte olan ve bir hayli gelişen sanal gerçeklik, gelecekte kendi oluşturduğu pazarda etken bir rol üstlenecektir.
Günümüzde birçok firma bu alanda teknolojinin son ürünü olan çeşitli sanal gerçeklik simülatörleri tasarlamışlardır. Üç boyutlu görüntünün sağlandığı küçük ekranları olan gözlüklerle bizi doğrudan sanal dünyanın içine itip aynı zamanda robotik eldivenle hareketlerin algılandığı ve belirli hisleri kullanıcıya vererek, bizi tamamen gerçek dünyadan soyutlamayı başarmışlardır.

Dijital Oyun ve Sinema

sanal gerçeklik nedirŞüphesiz sanal gerçekliğe en çok ilgi duyulan alan dijital oyun sektörüdür. Sanal gerçeklik, oyun sevenleri doğrudan oyunun içine yerleştirip birer oyun karakterine dönüştürmeyi başardı. Bir futbol oyununda gerçekten kendinizi sahada hissedip oradaki heyecanı gerçekmiş gibi hissedebilecek ve aynı şekilde bir sinema filmini izlerken kendinizi doğrudan filmin içinde bulup farklı bir serüvenin içerisinde bulacaksınız.

Eğitim ve Sağlık

Tarih dersini dinlerken yaşanan olayların sanki oradaymış gibi izlemeği ya da coğrafya dersinde hocanın bahsettiği ülkedeymişsiniz gibi hissetmeği kim istemez ki? Dahası sanal gerçeklik sağlık sektöründe, ameliyat simülasyonlarıyla geleceğin doktor adaylarının daha iyi yetiştirilmesini sağlayacak. Sanal gerçeklik eğitim ve sağlık alanında katacağı yenilikler bizleri bambaşka bir anlayışa sürükleyecektir.

Yaşanmamış Yeni Deneyimler

Sanal dünyada bir uçurumdan atlayabilir, okyanusun içinde boğulmadan yüzebilir ya da uzayda rahat rahat gezebiliriz çünkü orada yaptığımız her şey bir görsellikten ibarettir. Yapabileceklerimizin bir sınırı olmadığından istediğimiz her şeyi rahatlıkla yapabiliriz. Yükseklik korkusu olan birisi en yüksek yerlere çıkarak yükseklik korkusunu yenebilir, yüzme bilmeyen bir kişi simülasyon içerisinde öğrenebilir ve uzaktaki bir yakınımızla sanki karşımızdaymış gibi konuşabiliriz.

Sanal Gerçekliğin Zararları

Sanal gerçekliğin bu güzel yönlerini öğrendikten sonra hemen bu deneyimi yaşamak isteyebilirsiniz ancak her gülün bir dikeni olduğunu unutmamamız gerekir. Sanal gerçekliği kullanan biri, geçtiği yeni dünyaya tam ayak uyduramazsa beyin acil durum sinyali verir ve kişi üzerinde belirli yan etkiler –kusma, baş dönmesi ve bayılma- gösterebilir. Bunun yanında sanal gerçeklikte fazla kalmış birisi, gerçek dünyaya döndüğünde bazı algılama sorunları ya da ilerleyen dönemlerde psikolojik rahatsızlıklarda meydana gelebilir.

Sonuç olarak, teknolojideki bu hızlı gelişmeler bazen bizleri uzayda başka dünyalara götürürken bazen de bu dünyaları sanal ortamda ayağımıza getirebiliyor. Sanal dünyanın güzellikleri bizi meraklandırsa bile sanal ortamda kendimizi kaybetmeyip, gerçek ile sanal arasındaki farkı her zaman hatırda tutmalıyız.

Demonte Asker Uygulamaları

Demonte asker uygulamaları, hiç bir şekilde araç içerisinde doğrudan bir bağlantısı olmayan ve araç yada diğerlerinden güç veya enerji almayan asker anlamına gelir. Bu her ne sebep olursa olsun askerler tarafından taşınan ekipmanlar, ne güç ne de enerji kaynakları için olsun bu aygıtların bir personel üzerinden taşınacağı anlamına gelir.
Aslında askeri ekipmanların güç bölümü Hibrid Elektikli Araçlardan bile çok daha küçüktür. Yönetim sistemi konusu kavramsal olarak farklı değildir. Aslında güç yönetimi konusu çeşitli durumlar altında kendi kendisini tamamen demonte edebilen asker için daha önemli olabilir. İyi ve kötü güç yönetimi arasındaki farkı çok iyi bir ömür veya ölüm arasındaki farktan anlayabilirsiniz. Dolayısıyla demonte askeri güç sistemleri itme gücü sağlamasalar bile güç yönetim sistemleri hibrid teknolojisinde yer alabilirler.


Demonte Asker Uygulamaları Nelerdir ?

Birleşik Krallık Savunma Bakanlığı’na göre, savaş alanında bir asker tarafından taşınan ekipman ve malzemeler yaklaşık 45 kg olabilir. Askeri çalışma ortamı, çok soğuk olan -20C de ve +45C de olabilen sıcaklık dönemlerinde yararlı değildir. Bir asker tarafından taşınan güç kaynaklarının ağırlığı 48 saat sürebilir 4 kg veya daha fazla mertebede olabilir. Buna ek olarak gelecekte ihtiyaca göre ısıtıcı yada soğutucu ceketler yapılabilir. Demonte askerilerin yükleme talebi, bazı yerlerde belirli elektronik ekipmanları için yaklaşık 100-200W yada bazı küçük sistemler için 1W kadar küçük olabilir. Normal demonte askeri, birkaç kg ağırlığında olan AA ebadından daha geniş çeşitli ebatlarda batarya kullanır. Bu bataryalar hem şarj edilebilir hem de tek kullanımlık olabilir. Enerji ihtiyacı yaklaşık 60-200 Wh/kg olabilir

Yukarıda da açıkça belirtildiği gibi Demonte asker uygulamaları güç gereksinimleri, araçlarla kıyaslanamaz. Tahminlere göre gelecekte, var olan bataryalardan 6 yada 8 kat daha güçlü kaynaklar mümkün olacaktır. Böylece özgül enerjisi 600-800Wh/kg olan piller ile hem daha güçlü hem de daha az ağırlığa sahip bataryalar kullanılabilecektir. Bunlara ek olarak teknoloji uygunluğu ne olursa olsun mümkün olan en iyi yol, ihtiyaç miktarını düzenleyebilen bir güç kaynağına sahip olan demonte asker yapmaktır. Mesela bazı güç kaynakları yüksek enerji sağlayabilir. Fakat düşük enerjini ihtiyaç tiplerinde bu durumun aksi olabilir. Tek bir tip güç kaynağı kullanıldığında, o zaman kesinlikle güç kaynağı normalden daha fazla yüke binecektir. Ayrıca daha ağır olacağından bu sistem bir demonte asker için hiçte istenmeyen bir durumdur.

Aynı zamanda gönüllü askeri katılımı olmadan, pilleri şarj etmek için askerin yürüme, koşma, ve diğer hareketlerini kullanmak mümkün olabilir. Otomatik şekilde çalışan bazı küçük veya mikro jeneratörler kullanılarak, titreşim hareketine dayalı kendi üzerinde çalışan sistem yapılmalıdır. Cihazların normal güç miktarı çok yüksek olmamış olsa bile, atalet hareketi ve yürüme gibi periyodik hareketler kullanarak çalışabilir olması gereklidir. Özel bir prototip yapılarak bazı yükler için 7.3 W uygun olabileceği tespit edilmiştir. Normalde, enerji toplama cihazları asker tarafından gerçekleştirilmektedir. Enerji sonuçta askerden geliyor olsa bile, sarf ettiği efor açısından herhangi bir algılanabilir bir fark olmayacaktır

Demonte Asker Uygulamaları

Dayanıklılık Konusu

Demonte asker uygulamaları da, genel olarak, cihazlar sağlamlaştırılır. Mekanik anlamda, bir fiziksel kaplamaları veya herhangi bir bileşeni içeren kutular bunların ticari muadillerine kıyasla son derece sağlam olduğu anlamına gelir. Böylece cihazlar, kolayca her türlü fiziksel karşılaşmalarda zarar görmezler. Buna ek olarak, bu cihazların, elektrik ve diğer tasarım özelliklerinin kapsamı çok önemlidir. Bunun nedeni Askeri uygulamaların çok büyük sıcaklık ve soğuk koşullarda gerçekleştiriliyor olmasıdır. Genel olarak, yüksek sıcaklık, güç elektroniği ve piller gibi öğeler için son derece kötüdür. Bu tür cihazların askeri kullanım için uygun şekilde indirgenmiş olması gerekir. Demonte asker uygulamaları bu performans, bu aşırı koşullar altında elde edilmesi durumunda bunlar, fiziksel olarak daha büyük ve hantal yapılar olacağı anlamına gelir. Aslında bu alanda Hibrid Elektikli Araçlar bunlara katkıda bulunabilir. Gelecekte, yüksek sıcaklık ve mekanik sağlamlı yüksek olan bir güç elektroniği, HE Araçlardan dağıtımı sağlanması beklenmektedir.

Temel sağlamlık sorunları, bu nedenle, mekanik titreşim ve sıcaklık ile ilgilidir. Yalnızca Güç elektroniği değil, aynı zamanda düzenli elektronik devrede bu konularda tabidir. Güç elektroniği alanında, silikon karbür yarı iletken malzemelerin kullanımı, önemli ölçüde ek soğutma ihtiyaçları açısından sıcaklık sorunlarını hafifleteceği beklenmektedir. Bir soğutma sistemi, aşırı sıcaklık için geliştirilmiş olsa da, bu iyileştirme kendisi içinde de yeterli sağlamlık sorularını beraberinde getirmektedir. Yüksek gerilim ve yüksek güç pil paketleri kullanarak HEA uygulamaları için, soğutma ve ısıtma sorunu çok önemlidir. Aksi takdirde HEA performansı önemli ölçüde tehlikeye girebilir.

Araç Park Etmenin Formülü


Araç Nasıl Park Edilir


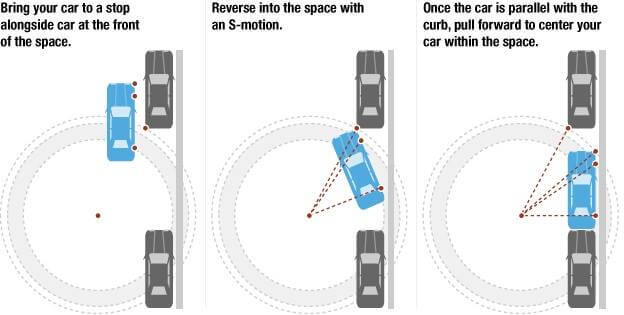
Küçük bir hesap yapınca sonucu hep birlikte göreceğiz. Sizin yerinizi işgal eden öndeki ve arkadaki aracı görmezden gelin. Ama birkaç parça bilgiye ihtiyacımız olacak.

Matematik İle Araç Park Etmenin Formülü
araç park etmek

1. Aracınızın dönme açısı: r

2. İki tekerlek arasındaki mesafe: l

3. Ön tekerlekle tampon arasındaki mesafe: k

4. Arkasında park etmek istediğiniz aracın genişliği: w

Şimdi bu değişkenleri bir formülün içine entegre etmemiz gerekli ki siz de aracınızın o yere sığıp sığmayacağını hesap edersiniz.


Araç park etmenin formülü Londra Üniversitesi’nde hoca olan Simon Blackburn tarafından ortaya atıldı. Stanford’ta Matematik hocası olan Keith Devlin, NPR’den Audie Cornish’e “basit matematiğin zekice bir uygulaması ” dedi.

Devlin’e göreyse en karmaşık kısmı eski dostumuz olan Pisagor Teoremi. Lise matematiğinden hatırlayacağınız gibi Pisagor

Teoremi    a²+b²=c² ’ dir.

Devlin’in formülü aracınızın uzunluğundan ziyade ne kadar fazladan yere sahip olduğunuzu, aracınızı sağa sola hareket ettirmeden rahat bir şekilde nasıl park edeceğinizi söylüyor. Buna mükemmel paralel park etme adını veriyor.

Blackburn’ün formülü aracınızın dönme kapasitesinin yay şeklini tam bir daire üzerinde çizerek, sonra da o dairenin merkezinden Pisagor’un sevdiği dik üçgenler çıkararak kullanılıyor.
Şöyle devam ediyor: “Matematik insanların yaparak ve yaptıkça uzmanlaştığı alanlardaki detaylarda size farklı bir anlayış sunuyor.”


araç park etmenin formülü


“Aslında bir şeyler üzerindeyken ister dışarda olsun ister aracın içinde bu tarz şeyleri yaparken işinde iyi olan birer matematikçi oluyoruz. Ama buna matematik demiyoruz ve sadece arabasını park edebiliyor diye de insanları matematik dersinden geçirmiyoruz. “ diyor Prof.Devlin.

CNC NEDİR ?


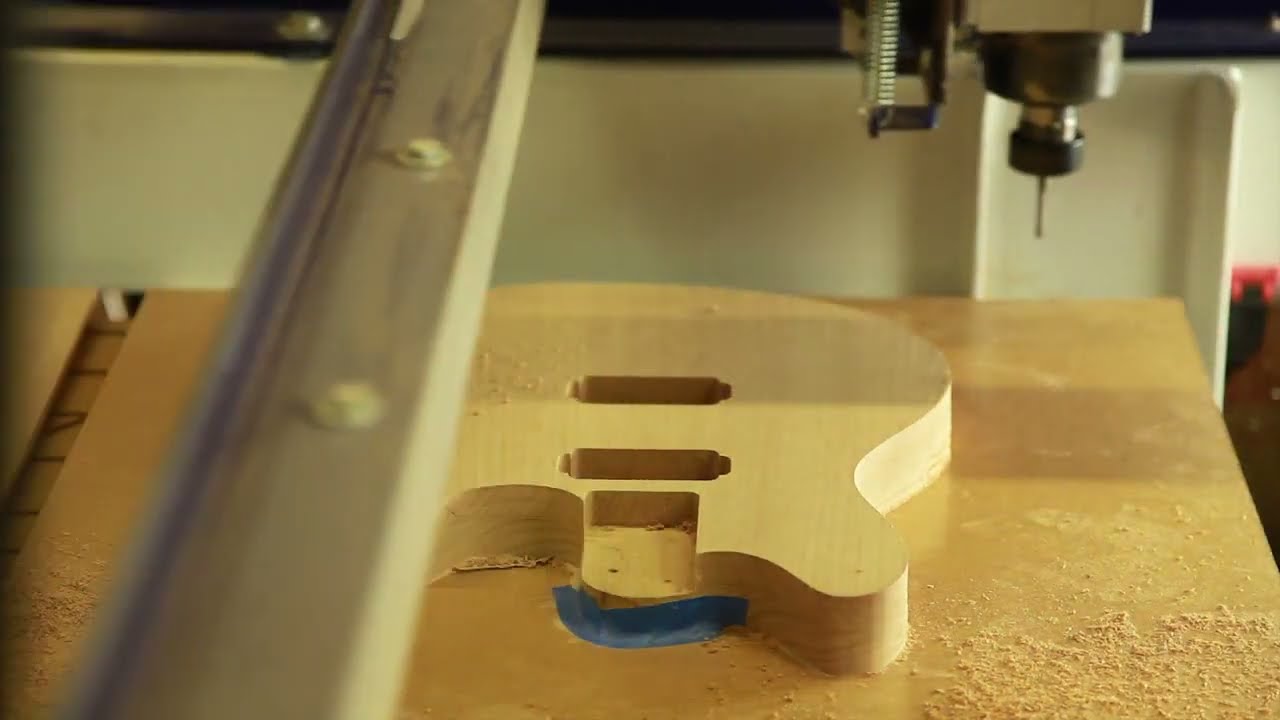
Bilgisayarlı Nümerik Kontrol de (Computer Numerical Control ) temel düşünce takım tezgahlarının sayı, harf vb. sembollerden meydana gelen ve belirli bir mantığa göre kodlanmış komutlar yardımıyla işletilmesi ve tezgah kontrol ünitesinin (MCU) parça programını edebilen sistemdir.

Bilgisayarlı Nümeik Kontrol de tezgah kontrol ünitesinin kompütürize edilmesi sonucu proğramların muhafaza edilebilmelerinin yanında parça üretiminin her aşamasında programı durdurma, proğramda gerekli olabilecek değişiklikleri yapabilme, proğrama kalınan yerden tekrar devam edebilmeve proğramı son şekliyle hafızada saklamak mümkündür. Bu nedenle proğramın kontrol ünitesine birkez yüklenmesi yeterlidir. Proğramların tezgaha transferleri delikli kağıt şeritler (Punched Tapes) , Manyetik Bantlar (Magnetic Tapes) vb. veri taşıyıcılar aracılığıyla gerçekleştirilir.

CNC TAKIM TEZGAHLARININ AVANTAJLARI:
Konvansiyonel tezgahlarda kullanılan bazı bağlama kalıp, mastar vb. elemanlarla kıyaslandığı zaman tezgahın ayarlama zamanı çok kısadır.
Ayarlama, ölçü, kontrolü, manuel hareket vb. nedenlerle oluşan zaman kayıpları ortadan kalkmıştır.
İnsan faktörünün imalatta fazla etkili olmamasından dolayı seri ve hassas imalat mümkündür.
Kalifiye insan ihtiyacına gerek yoktur.
Tezgah operasyonları yüksek bir hassasiyete sahiptir.       
     Tezgahın çalışma temposu her zaman yüksek ve aynıdır.
Her türlü sarfiyat (elektrik, emek, malzeme vb.) asgariye indirgenmiştir.
İmalatta operatörden kaynaklanacak her türlü kişisel hatalar ortadan kalkmıştır.
Kalıp, mastar, şablon vb. pahalı elemanlardan faydalanılmadığı için sistem daha ucuzdur.
Depolamada daha az yere gerek vardır.
Parça imalatına geçiş daha süratlidir.
Parça üzerinde yapılacak değişiklikler sadece programın ilgili bölümünde ve tamamı değiştirilmeden seri olarak yapılır. Bu nedenle CNC takım tezgahlarıyla yapılan imalat büyük bir esnekliğe sahiptir.


CNC TAKIM TEZGAHLARININ DEZAVANTAJLARI:

Her sistemde olduğu gibi CNC tezgah ve sistemlerinin avantajları yanında bazı dezavantajları mevcuttur. Bunlar şunlardır;

Detaylı bir imalat planı gereklidir.
     Pahalı bir yatırımı gerektirir.
Tezgahın saat ücreti yüksektir.
Konvensiyonel tezgahlara kıyaslandığında daha titiz kullanım ve bakım isterler.
Kesme hızları yüksek ve kaliteli kesicilerin kullanılması gerekir.
Peryodik bakımları uzman ve yetkili kişiler tarafından düzenli olarak yapılmalıdır.

CNC'NİN ENDÜSTİRİDEKİ KULLANIM ALANLARI:
Günümüzde endüstrinin talaşlı imalat adını verdiğimiz bölümü CNC' nin en yaygın biçimde kullanıldığı alandır. Bugünkü CNC'nin doğmasına da bu alanda karşılaşılan problemlerin sebep olduğu yukarıda açıklanmıştı. Üç eksenli bir freze tezgahı ilk kez 1952 yılında çalıştırıldığında bu tezgah o günkü bazı imalat problemlerinin çözümünü sağladığı için çok mükemmeldi. Freze tezgahlarına uygulanan bu sistemler daha sonra torna, taşlama vb. takım tezgahlarına da uygulandı. Günümüzde imalatın yapıldığı hemen hemen her alanda CNC kullanılmaktadır.

     CNC'nin kullanıldığı başlıca alanlar;

Talaşlı imalat
     Fabrikasyon ve kaynakçılık.
Pres ileri
Muayene ve kontrol.
     Montaj.
Malzemelerin taşınması.

CNC TAKIM TEZGAHLARINDAKİ BAŞLICA ARIZA BÖLGELERİ:

CNC takım tezgahlarında en sık karşılaşılan arızalar ve bulundukları bölgeler şunlardır.

     Takım tezgahı eksen sürücüleri
Hidrolik ve pnömatik elemanlar
     Kontrol devreleri
Ölçme ve transfer sistemleri
Dijital veri işleyiciler
Logic bağlantılar
     Giriş / Çıkış (Input / Output) üniteleri 

CNC TAKIM TEZGAHLARI İÇİN İDEAL ÇALIŞMA ORTAMI VE KOŞULLARI:

CNC tezgahlarının sağlıklı çalışabilmeleri için yüksek derecede temizliğe sahip çevre koşullarına ihtiyaç vardır. Tezgah imalatçısı firmalar tarafından önerilen ideal çalışma ortamı koşulları;

Tezgah kontrol üniteleri ısı, ışık, rutubet, vibrasyon ve voltaj değişmelerinden etkilendiği için bu hususlara dikkat edilmeli.
Çalışma ortamı sıcaklığı ve rutubet oranı tezgah imalatçısı firmanın tavsiye ettiği değerler arasında olmalı.
Vibrasyon 0. 5 gram altında olmalı.
Kabul edilebilir voltaj değişmeleri + %10, - %10 olmalı
Voltaj düşmeleri maksimum 2, 5 dalga (20 MS) olmalı.
Eğer tezgahın çalışma ortam koşulları bu standart değerlere uymuyorsa imalatçı firma bakımla ilgili yükümlülükleri yerine getirmeyebilir.


Hidrolik ve Pnömatik Sistemler


Akışkanlar basınç altında tutulabilir, borularla iletilebilir, basınç kullanarak eyleyicilerde (mekanik sistemlerde makinenin hareket etmesini sağlayan motor, pnömatik ve hidrolik gibi elemanların tamamı) kuvvet uygulanabilir, hareket elde edilir ve iş yapabilir. Enerjinin aktarımında ortam olarak sıvı kullanan sistemler hidrolik sistemler, gaz kullanan sistemlere de pnömatik sistemler olarak adlandırılmaktadır.

                                      Hidrolik Ve Pnömatik Sistemler Nedir

pnömatik

Bir hidrolik veya pnömatik sistemi oluşturan temel elemanlar aşağıda sıralanmıştır.
  • Yağ deposu veya hava kaynağı
  • Borulama sistemi
  • Enerji aktarma ortamı (akışkan)
  • Enerji çeviriciler (pompa veya kompresörler)
  • Denetim elemanları
  • Eyleyiciler
Tipik bir hidrolik veya pnömatik sistemin temel elemanları ve yapısı gösterilmektedir. Bu elemanların yapısı, kullanım özellikleri ve sistem bağlantıları ile ilgili bilgileri içeren çeşitli yayınlar bulunmaktadır. Mikro işlemci ve elektromanyetik denetimli valfler kullanarak hidrolik ve pnömatik teknolojide otomasyonu sağlamak hassas konumlama ve kuvvet uygulamaları ile esneklik özelliğini birleştirmek mümkündür. Elektrik sistemlerinde olduğu gibi uzman kuruluşlarca tasarlanan ve üretilen hidrolik ve pnömatik sistemin elemanları çeşitli piyasa koşullarında her zaman bulunabilmektedir. Elektrik motorları ile karşılaştırıldığında hidrolik ve pnömatik sistemler de gücün geniş bir sistem içinde dağılımı ve çok sayıda uygulamada beraberce kullanımı mümkündür. Örneğin, elektrik motorları genellikle bir uygulama ile sınırlı kalmaktadır. Ayrıca hidrolik motorlar güç/ağırlık ve güç/boyut oranları açısından elektrik motorlarından önemli ölçüde üstündür.


hidrolik


Akışkan gücü kullanan eyleyiciler genellikle tümleşik bir paket içinde akıllı denetim özellikleri, verimli güç kaynakları ve bilgisayar denetimli duyucular içerirler. uygulamaların çoğunda denetim hızı ön plana çıkmaktadır. Elektrohidrolik servovalflerde programlanabilir denetleyiciler de, arayüz elemanlarında ve donanım sistemlerinde son yıllarda yaşanan gelişmeler sonucunda denetim hızlarında önemli ilerlemeler katedilmiştir. Modern denetim sistemlerinin gelişmesi ile akışkan sistem elemanlarının daha esnek ve verimli biçimde kullanılması mümkün olmuştur.

Akışkan güç kullanan sistemler, yüksek güçlerdeki küçük boyutlar ve düşük ağırlıkları nedeni ile takım tezgahlarında, robotlarda ve uçaklarda yaygın olarak kullanılmaktadır. Hidrolik sistemlerde kullanılan sıvılar ( genellikle hidrokarbon türevi yağlardır) sıkıştırılabilir olmadığından hareketin istenmediği veya değişken yük uygulamaları altında daha uygun olmaktadır. Elektrik kıvılcımları veya arklarının tehlikeli olabileceği ortamlarda ise pnömatik sistemler kullanılmaktadır.

TERMODİNAMİĞİN SIFIRINCI YASASI


Soğuk ve sıcak kavramlarını yakından bilmemize rağmen sıcaklığın tam bir tanımını yapmak kolay  değildir. Vücut duyularımıza dayanarak sıcaklık düzeyini dondurucu soğuk, soğuk, ılık, sıcak, ateş gibi  ve benzeri sözcüklerle göreceli olarak ifade edebiliriz. Fakat duyularımıza dayanarak sıcaklıklara  sayısal değerler vermemiz olanak dışıdır. Ayrıca duyularımız bizi yanıltabilir. Örneğin aynı sıcaklıkta  olmalarına rağmen metal bir iskemleye oturduğumuzda, tahta bir iskemleye oranla daha soğuk  olduğunu hissederiz.   

Fakat maddelerin bazı özelliklerinin sıcaklıkla tekrarlanabilir ve tahmin edilebilir bir biçimde değişmesi  hassas sıcaklık ölçümleri yapabilmemize olanak sağlar. Örnek olarak halk arasında derece diye bilinen  cıvalı termometre alınırsa ölçümün civanın sıcaklıkla genişleme olgusuna dayandığı görünür. Sıcaklık,  sıcaklığa bağımlı daha başka özellikler yardımıyla da ölçülebilir.    

Masada bırakılan bir bardak çayın zamanla soğuduğu, bir şişe soğuk gazozun ise zamanla ısındığı  gözlediğimiz bir gerçektir. Başka bir deyişle bir cisim farklı sıcaklıkta bir başka cisimle bir araya  getirildiği zaman yüksek sıcaklıktaki cisimden diğerine her iki cismin sıcaklığı eşitlenene kadar ısı geçişi  olur. Bu noktada ısı geçişi son bulur ve cisimler ısıl dengede olurlar. Isıl denge için tek koşul  sıcaklıkların eşit olmasıdır.   

Termodinamiğin Sıfırıncı Yasası iki ayrı cismin bir üçüncü cisimle ısıl dengede olmaları durumunda  kendi aralarında da ısıl dengede olacaklarını belirtir. Bu basit olgunun Termodinamiğin temel  yasalarından biri sayılması garipsenebilir. Fakat Termodinamiğin diğer yasalarıyla kanıtlanması  mümkün olmadığından aynı bir yasa olarak ele alınması gerekir. Ayrıca sıcaklık ölçüm sonuçlarının  gerçekliği bu yasaya dayanır. Üçüncü cisim bir termometre olarak alınırsa sıfırncı yasa şu şekilde  yazılabilir: Sıcaklıkları aynı değer olarak ölçülen iki cisim birbirleriyle temas etmeseler de ısıl  dengededirler.    


Sıfırıncı yasa ilk olarak 1931 yılında R. H. Fowler tarafından ortaya konmuştur. Adından da görüleceği  gibi temel bir fizik ilkesi olarak değeri birinci ve ikinci yasaların ortaya konmasından yarım yüzyılı aşkın  bir süre sonra anlaşılabilmiştir. Birinci ve ikinci yasalardan önce gelmesi gerektiği için adı sıfırıncı yasa  diye konmuştur.

Kumpas Nedir


Kumpasların mühendislikte önemi çok fazladır. Mühendisler genellikle milimetrik işler yaparlar. Bunun sonucu olarak ölçü aletlerinden bir hayli fazla yararlanmak zorundadırlar.
Kumpas, uzunluk ölçmenin yanı sıra iç çap, dış çap ve derinlik ölçmede kullanılan ölçme aletidir.

Kısaca tarihine bir göz atmak gerekirse, en eski kumpas MÖ 6.yy da İtalya kıyılarına yakın Greek Giglio enkaz alanında bulunmuştur. İlk kumpas tahtadan yapılmıştır. Sabit ve hareketli çeneden oluşmaktaydı. Nadir buluntular olmasına rağmen Yunanlılar ve Romalılar tarafından kullanılmıştır.
Kumpaslar sadece uzunluk ölçmek için kullanılmamaktaydı. Bronz kumpas Çin Xin hanedanı döneminde dakikalık ölçümler için kullanıldı.
Modern sürmeli kumpas 1851 yılında Joseph R. Brown tarafından icat edilmiştir. Bu kesin ölçümler veren ilk pratik araç oldu.

Kumpas Çeşitleri

Verniyer Bölüntülü Sürmeli
Paslanmaz çelikten üretilen sürmeli kumpaslar, hareketli bir çene ile gövdeden meydana gelir. Sabit çene cetvelle, hareketli çene ise sürgü ile tek parça halinde yapılmıştır. Sürgü üzerinde verniyer bölüntüsü vardır.

Sürmeli Kumpas

Derinlik
Bu kumpaslarla kademeli kanal, delik derinlikleri ölçülür. Esas bölüntü cetveli hareketli, verniyer bölüntülü sürgü ise hareketsizdir. Bu kumpasların ölçü cetveli ile sürgü üzerindeki bölüntüleri sürmeli kumpasların birebir aynısıdır.
delikli kumpas

ModülDişli çarkların diş genişliği ve diş üstü yüksekliğinin ölçülmesinde kullanılır. Modül kumpaslarında birbirine dik iki tane dik çene vardır. Birinci cetvel üzerinde, diş üstü yüksekliğini ayarlamak için verniyer bölüntülü sürgü, ikinci cetvel üzerinde ise diş genişliğini ölçmeye yarayan verniyer bölüntülü sürgü vardır.
modül kumpas

Saatli Kumpaslar
Sürmeli kumpaslardan tek farkı, sürgü üzerindeki verniyer taksimatı yerine bir saatin
yerleştirilmiş olmasıdır.
saatli kumpas

Dijital Kumpaslar
Dijital kumpaslar da standart kumpaslarla aynı özelliklere sahip olmasına rağmen daha kolay daha hassas ölçüm yapma imkanı sağlar.
dijital kumpas

Ölçü Okuma
  • 1/10 mm verniyeli sürmeli kumpaslar
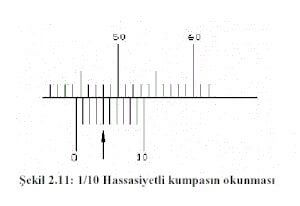
44,4 mm’nin 1/10’luk kumpasta gösterimi:
Verniyerin 0 (sıfır) çizgisi cetvel üzerinde 44 mm’yi geçmiştir.Verniyerin 4.çizgisi cetvel üzerindeki herhangi bir çizgi ile tam çakışmıştır (0,1×4).Buna göre ölçülen değer 44+0,4=44,4 mm’dir.
kumpasın okunması

1/20 mm verniyeli sürmeli kumpaslar
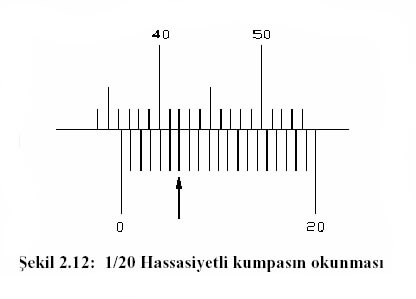
           36,3 mm’nin 1/20’lik kumpasta gösterimi
36+(0,05×6)=36,3 mm
kumpas okuma 1 bölü 20

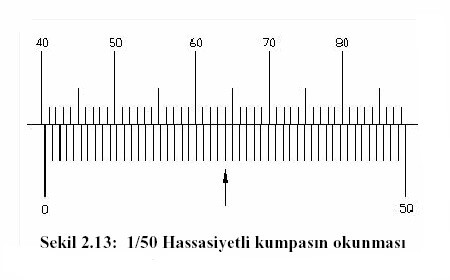
1/50 verniyeli sürmeli kumpaslar
40,5 mm’nin 1/50’lik kumpasta gösterimi
40+(0,02×25)=40,5 mm
kumpas okuma 1 bölü 50